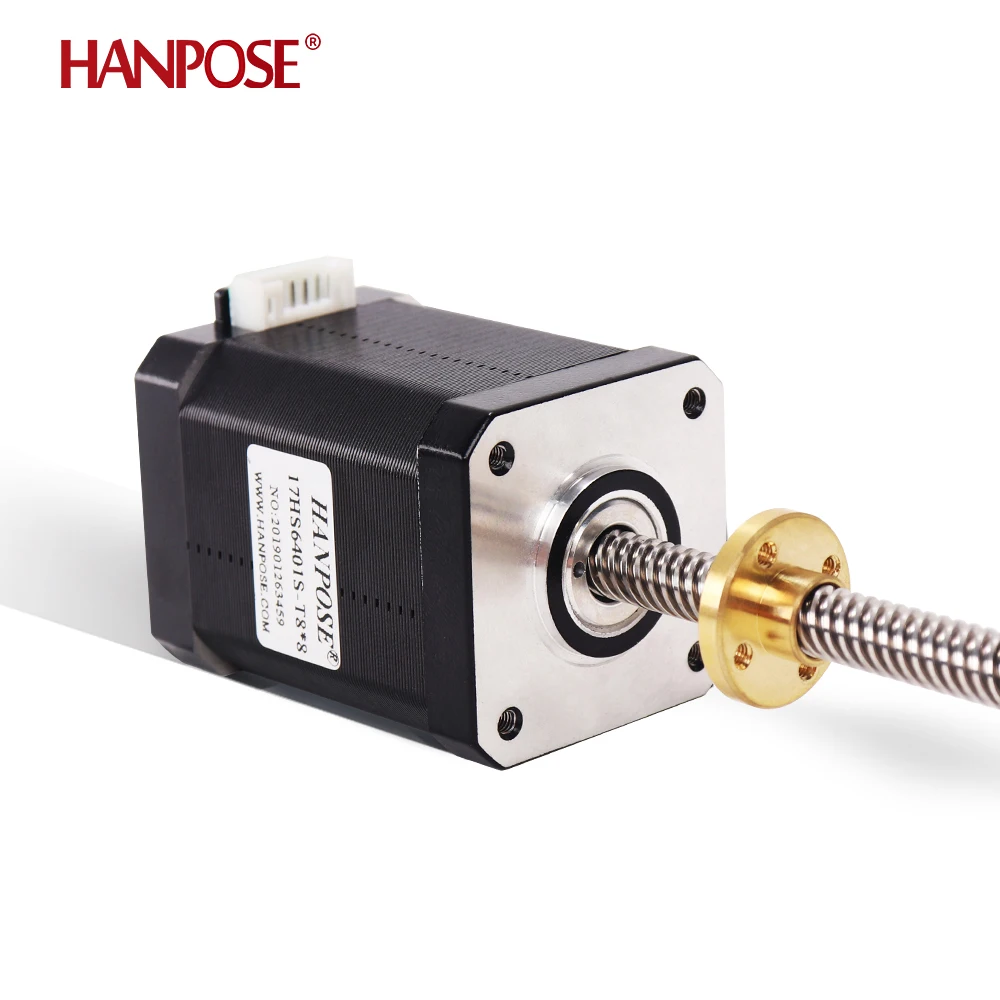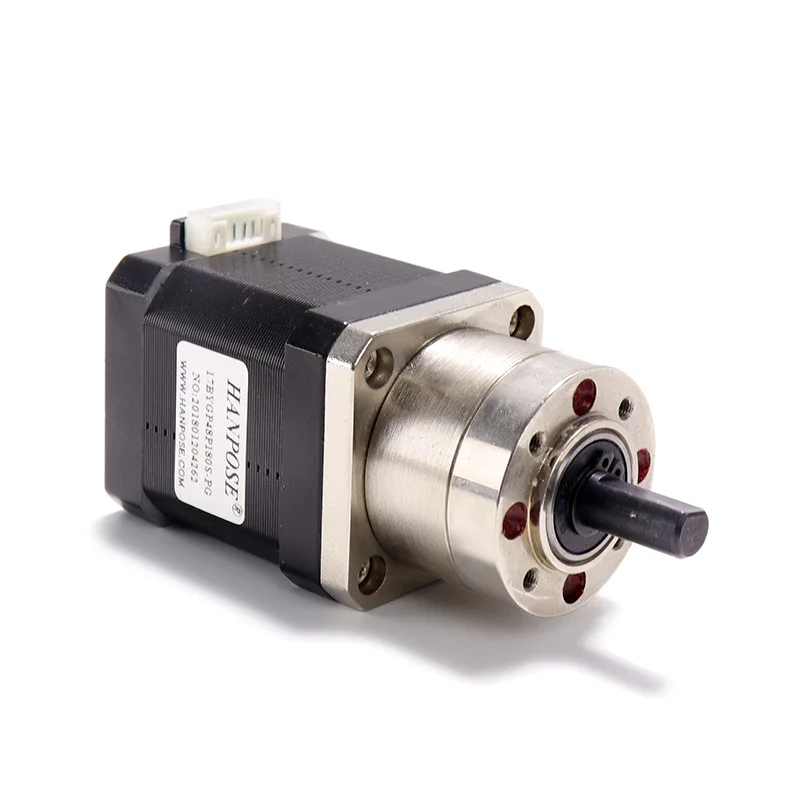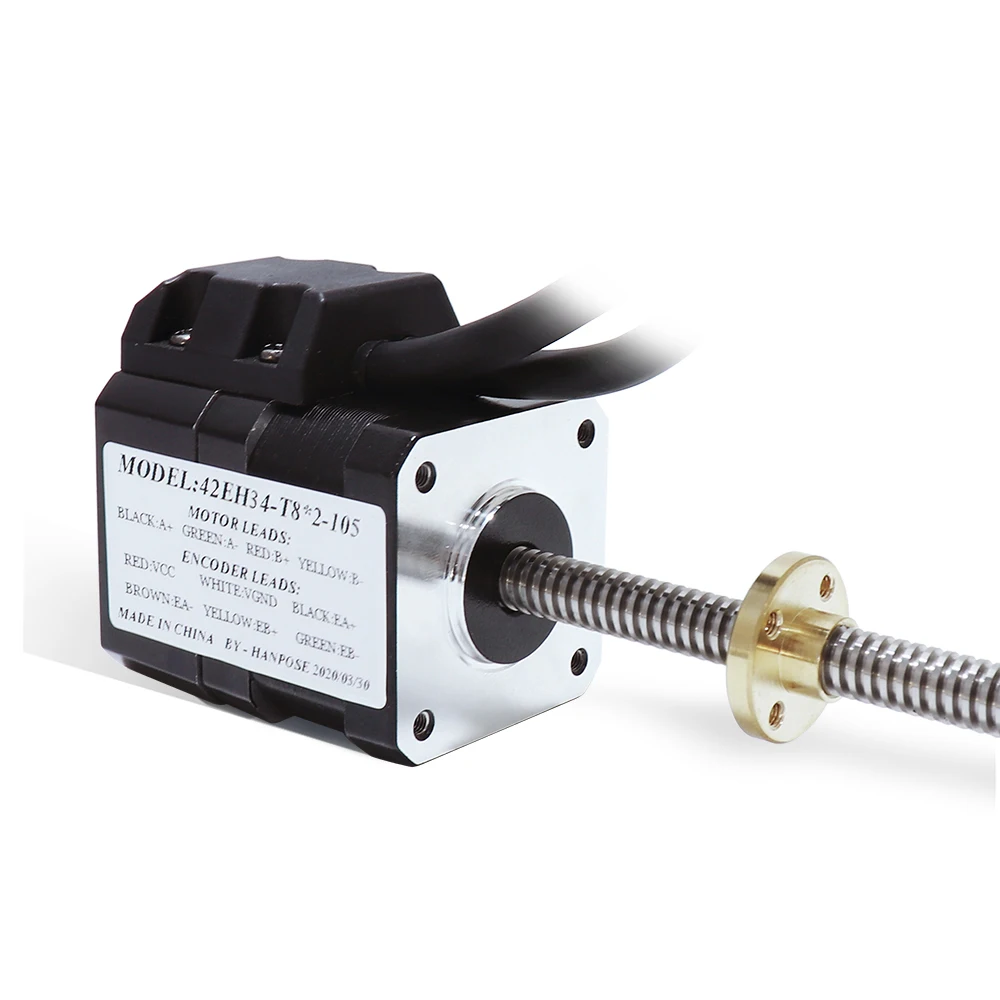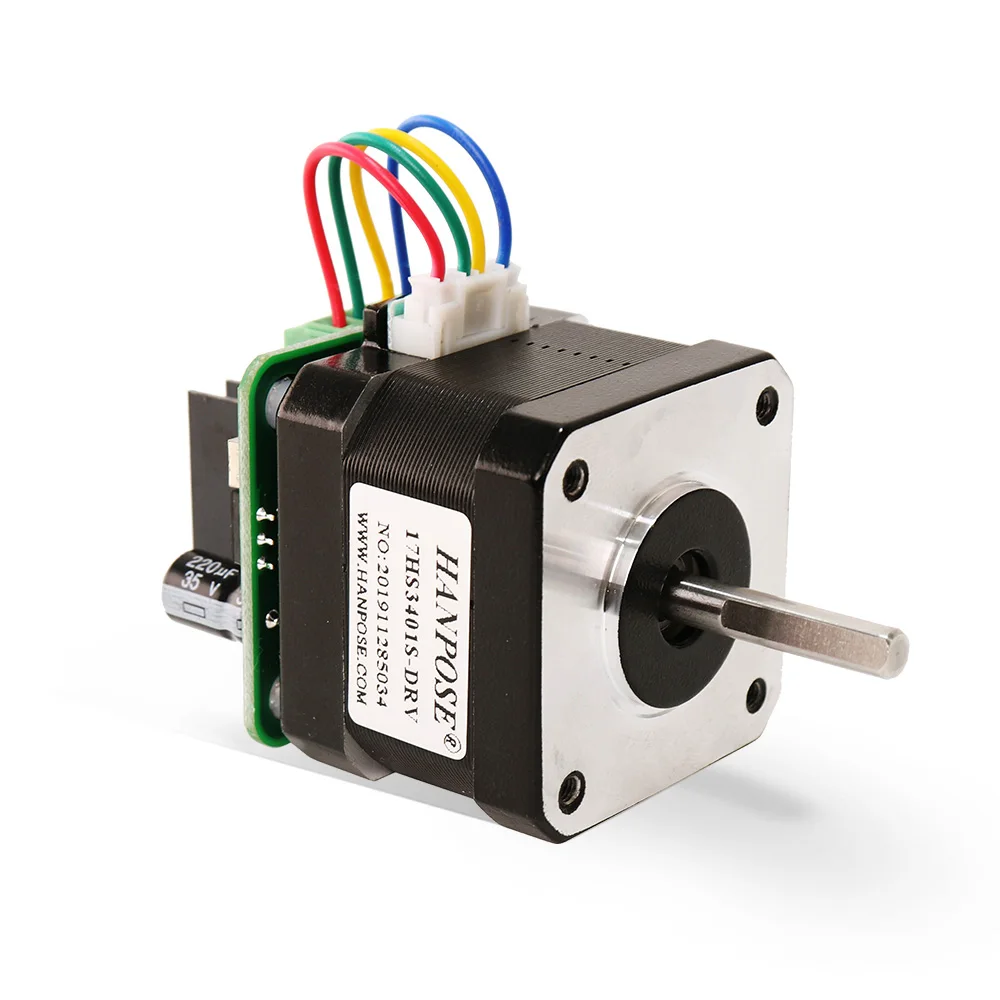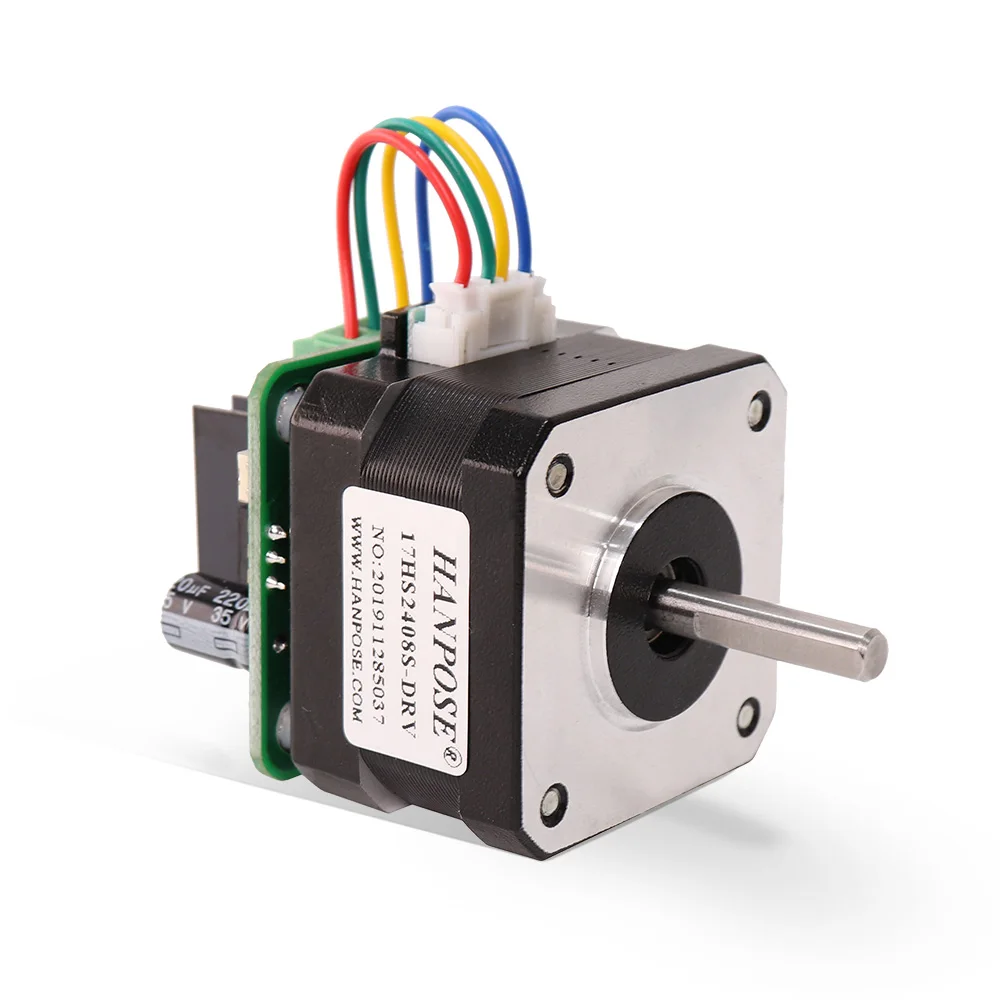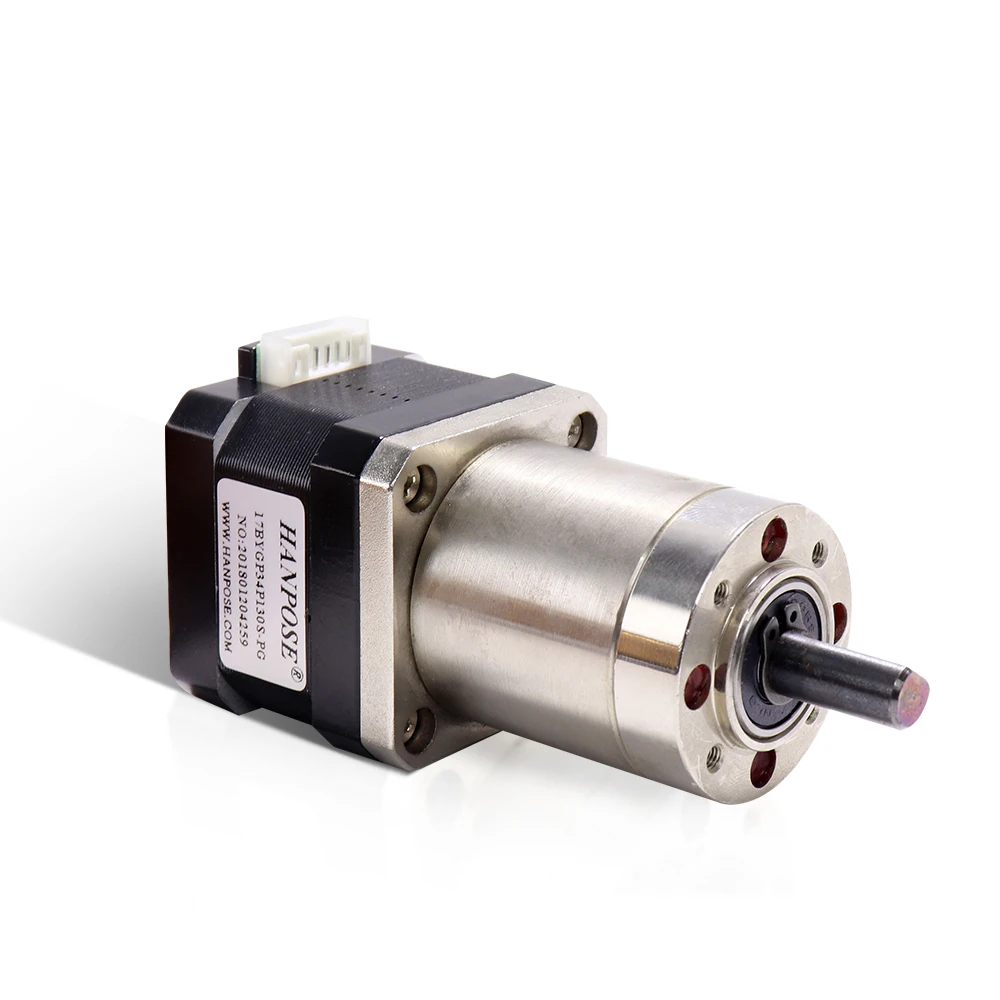
Om te verstaan hoe 'n robot stapmotor werk, kan soms effens moeilik wees om te begryp, maar met 'n bietjie verduideliking is dit eintlik baie eenvoudig! 'n HANPOSE stepper motorvervaardigers is 'n klein, akkurate stapmotor. In robotika word dit dikwels gebruik om beweging in verskeie dele van die robot te programmeer, soos arms en wiele.
Daar gaan heelwat in die manier waarop stapelmotors die beweging van 'n robot dryf. Die beweging van die motor word bereik deur 'n elektriese pulsreeks op die motor toe te pas. Hierdie pulse instrueer die motor oor hoe ver om te beweeg en in watter rigting. Hierdie presiese beweging is die rede waarom 'n klein stapmotor werk goed vir robotika, dit gaan alles oor presisie.
Die kies van die beste stapmotors vir 'n robot is sleutel. Motore wissel in spoed, draaimoment en stap hoek. Fokus op die spesifieke vereistes van jou projek wanneer jy 'n motor kies. HANPOSE het 'n verskeidenheid hibriede stapmotor wat beskikbaar is wat gebruik kan word in veelvuldige robot toepassings, so deurkyk as jy iets anders soek.
Daar is baie voordele om stapmotors in robot gevalle te gebruik. Die gehalte van sy presisie is belangrik wanneer dit by iets kom wat so akkuraat moontlik moet wees. Hulle is ook maklik om te beheer en kan geprogrammeer word om sekere take uit te voer sonder veel moeite. Verder is hierdie tipe motore relatief goedkoper in vergelyking met ander motore; dus is dit ook koste-effektief vir my projek.
Wanneer jy 'n HANPOSE robot bouer is moet jy 'n paar basiese foutopsporings vaardighede hê wanneer jy werk met hol as stapmotor . Een van die algemene probleme vir 'n motor is oorverhitting as gevolg van oorstroom. Daarbenewens is daar "verskuifde stappe" wat deur verkeerde hanteer van drade of onjuiste programmering veroorsaak word. Hier is sommige van die tipiese probleme en hul oplossings wat in jou robot kan voorkom en hoe jy dit kan voorkom.
Welkom by HANPOSE, stappermotor vervaardigingsaanleg in China! Ons verskaf omvattende motor modelle, nuwe tegnologie ontwikkeling. motor toepassing breër
Kontakpersoon: Wendy
Baiyun-distrik, Guangzhou-stad, Guangdong-provinsie, China
Kopiereg © Guangzhou HANPOSE 3D Technology Co., Ltd. Alle Regte voorbehou. Privatheidbeleid Blog
 EN