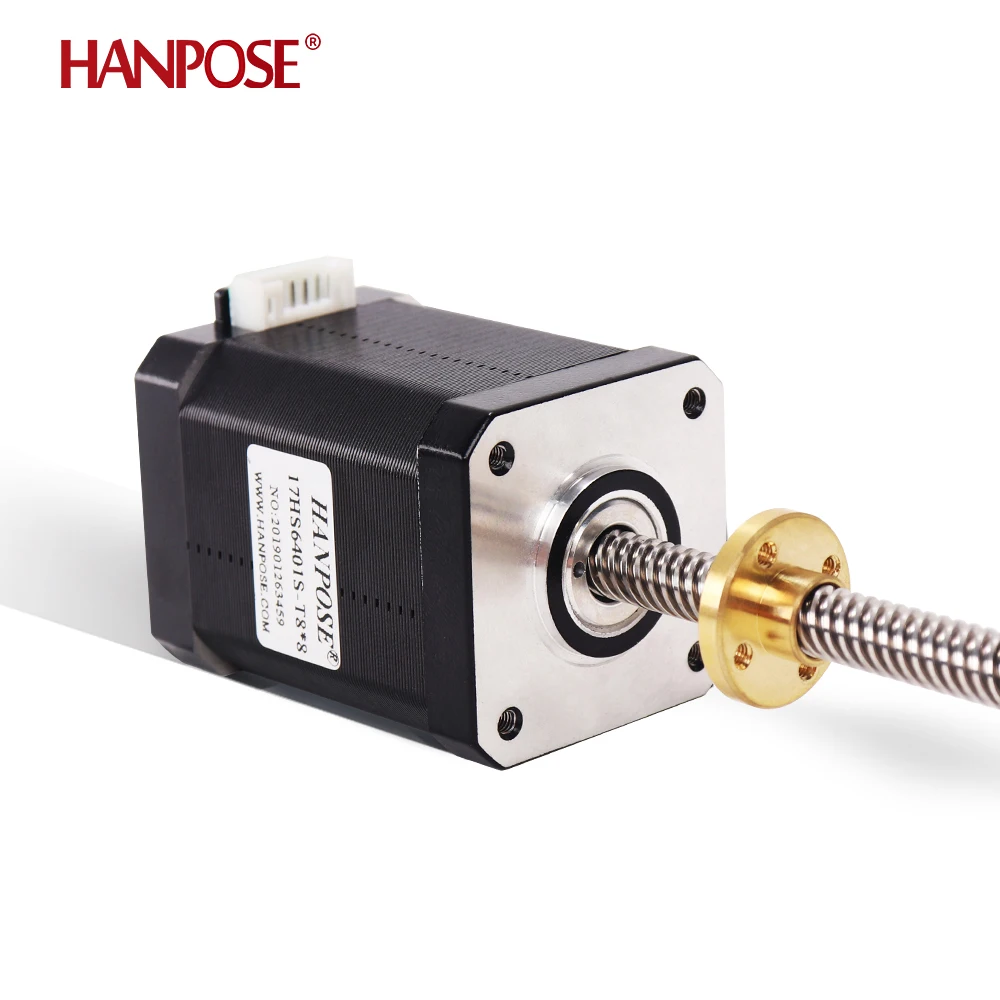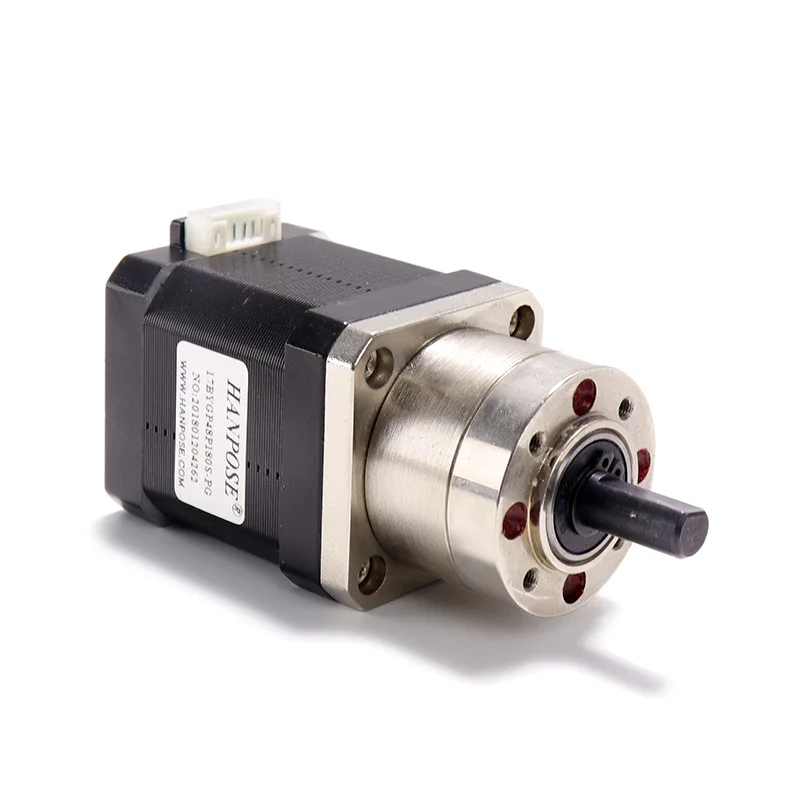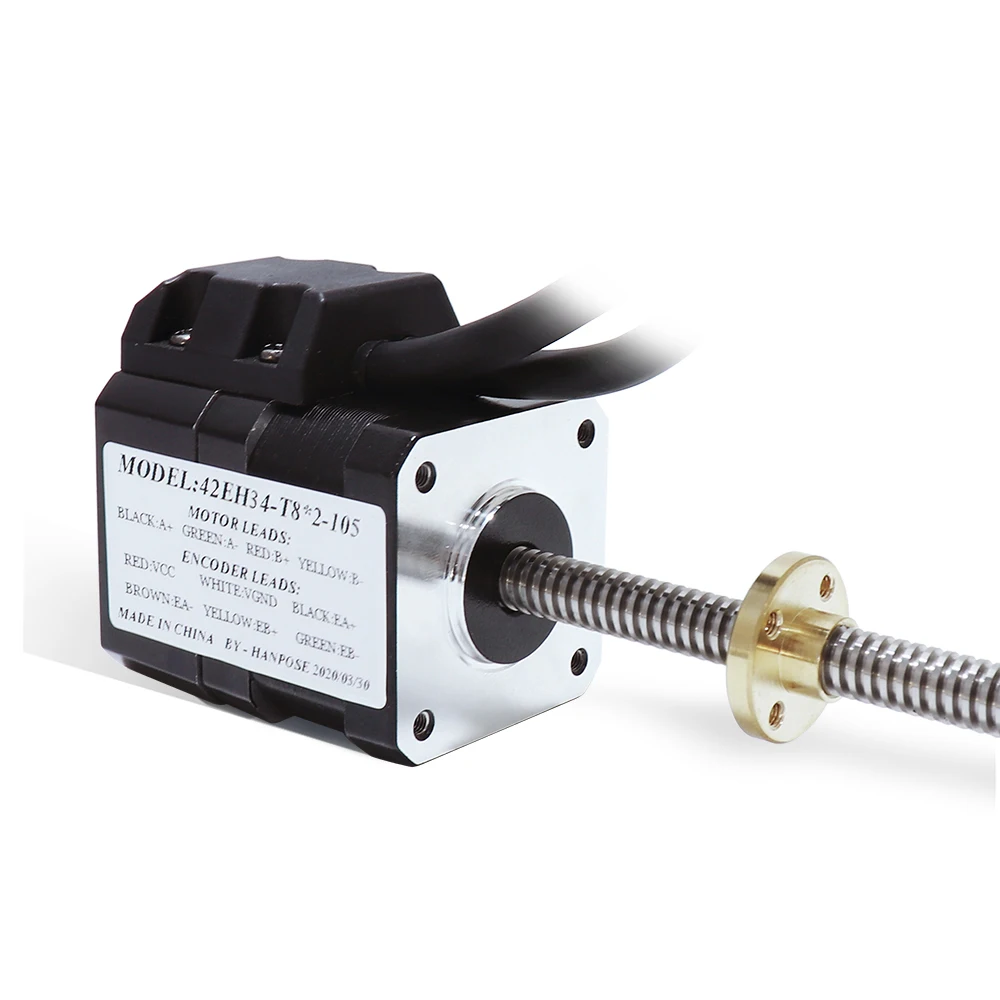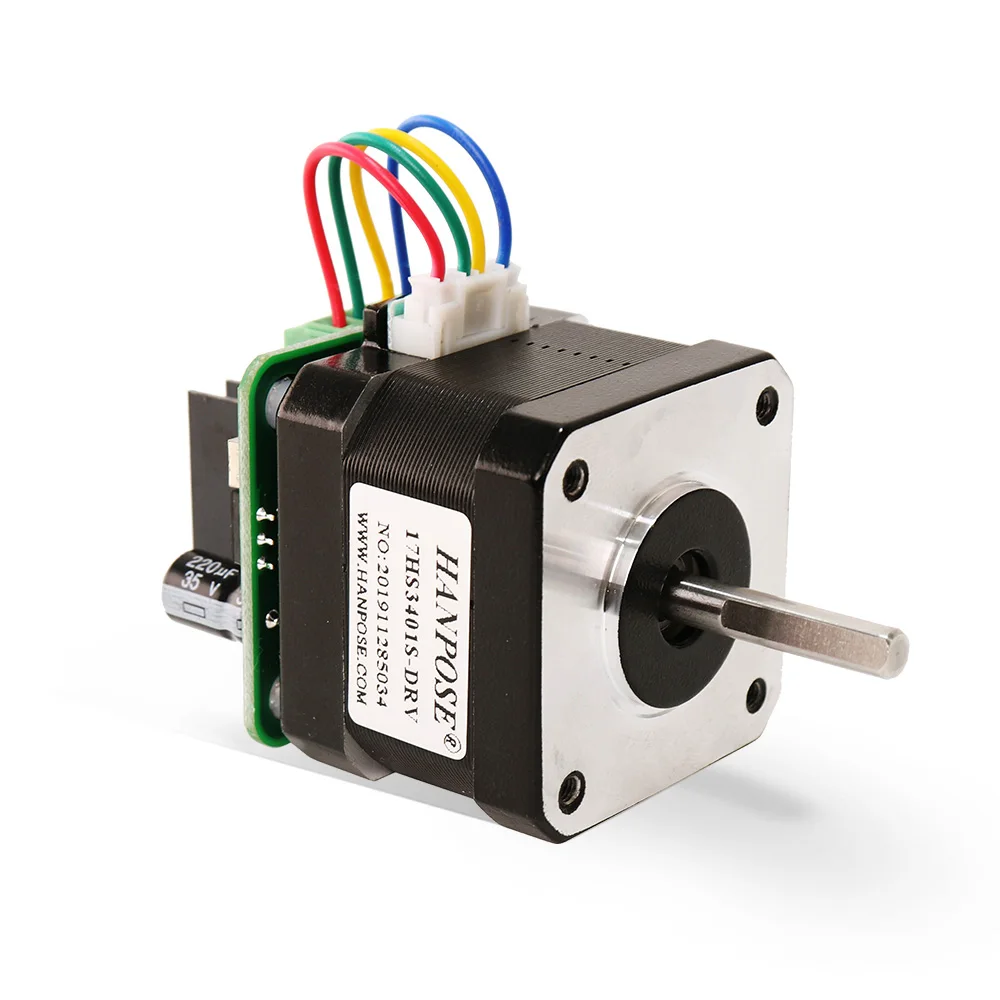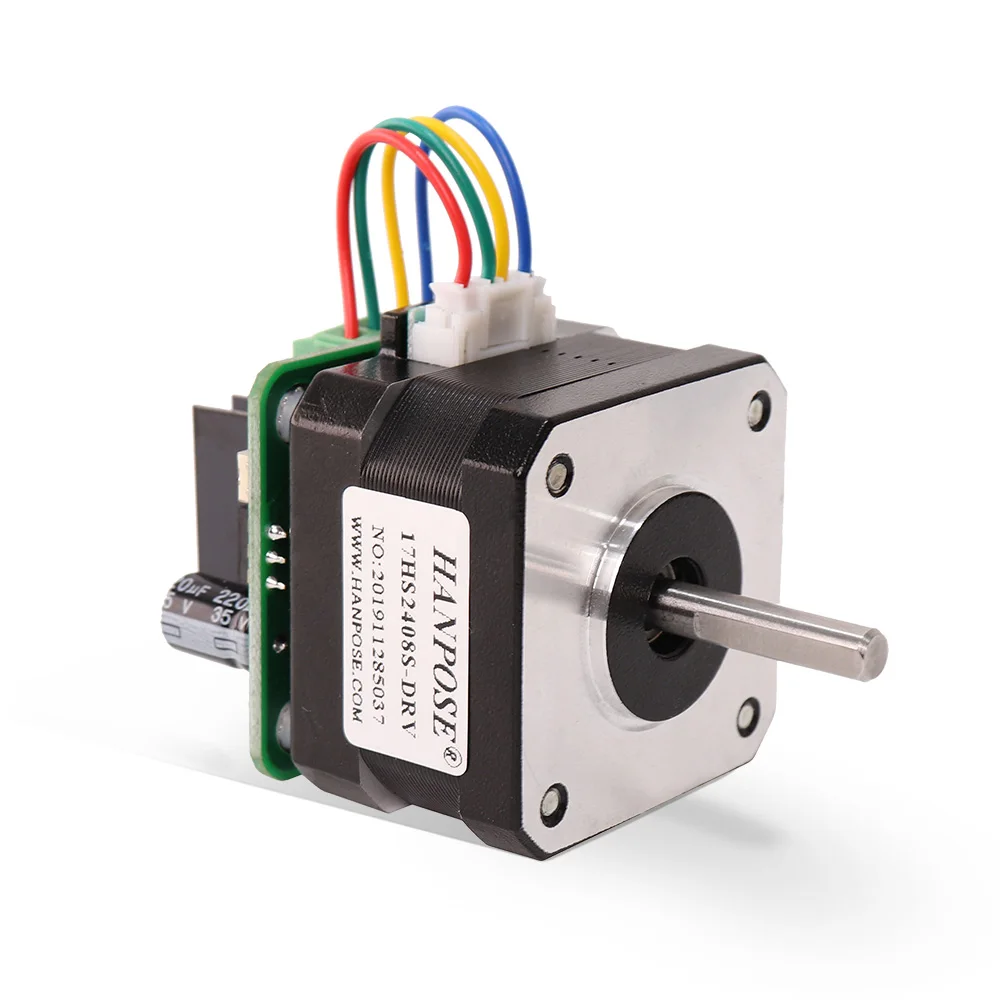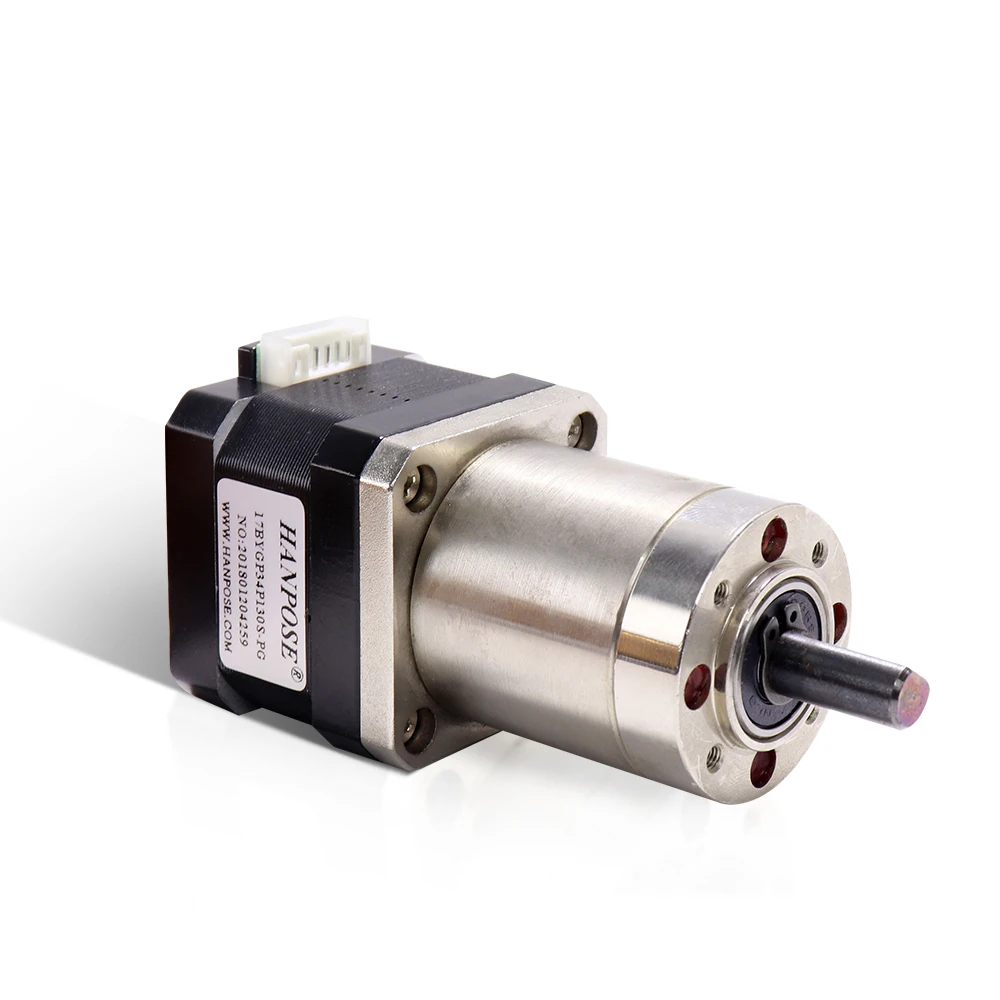
Å forstå hvordan en robotens stegmotor fungerer kan noen ganger være litt vanskelig å forstå, men med en liten forklaring er det faktisk ganske enkelt! En HANPOSE produsenter av stepper-motorer er en liten, nøyaktig stegmotor. I robotteknikk brukes den ofte til å programmere bevegelse i ulike deler av roboten, som armer og hjul.
Det er ganske mye som spiller inn på hvordan trinmotorer driver bevegelsen til en robot. Motorens bevegelse oppnås ved å sende en elektrisk pulsserie til motoren. Disse pulsene instruerer motoren om hvor langt den skal bevege seg og i hvilken retning. Denne nøyaktige bevegelsen er grunnen til at en liten steppermotor fungerer godt for robotikk, det handler om presisjon.
Å velge de beste stepper-motorene for en robot er nøkkelen. Motorer varierer i hastighet, dreiemoment og stegvinkel. Fokuser på prosjektets spesielle krav når du velger en motor. HANPOSE har en rekke hybridtrinnmotor tilgjengelige som kan brukes i flere robotapplikasjoner, så ta en titt rundt hvis du leter etter noe annet.
Det er mange fordeler med å bruke stepper-motorer til robottilfeller. Kvaliteten på presisjonen er viktig når man trenger noe som skal være så nøyaktig som mulig. De er også enkle å kontrollere og kan programmeres til å utføre visse oppgaver uten mye bry. Dessuten er denne typen motorer relativt billigere sammenlignet med de andre motorene, så det er også kostnadseffektivt for sy-prosjekt.
Når du er en HANPOSE-robotbygger må du ha noen grunnleggende feilsøkingsevner når du jobber med hollow shaft stepper motor . En av de vanlige problemene for en motor er overoppheting på grunn av overstrøm. I tillegg oppstår det "svekking av trinn" som skyldes feil håndtering av ledningene eller feil programmering. Her er noen av de typiske problemene, og deres løsninger, som kan dukke opp i roboten din, og hvordan du kan forhindre dem.
Velkommen til HANPOSE, stepper motor produsent i Kina! Vi tilbyr omfattende motor modeller, ny teknologi utvikling. motor anvendelse bredere
Kontaktperson: Wendy
Baiyun-distrikt, Guangzhou-byen, Guangdong-provinsen, Kina
Opphavsrett © Guangzhou HANPOSE 3D Technology Co., Ltd. Alle rettigheter forbeholdt Personvernpolicy Blogg
 EN