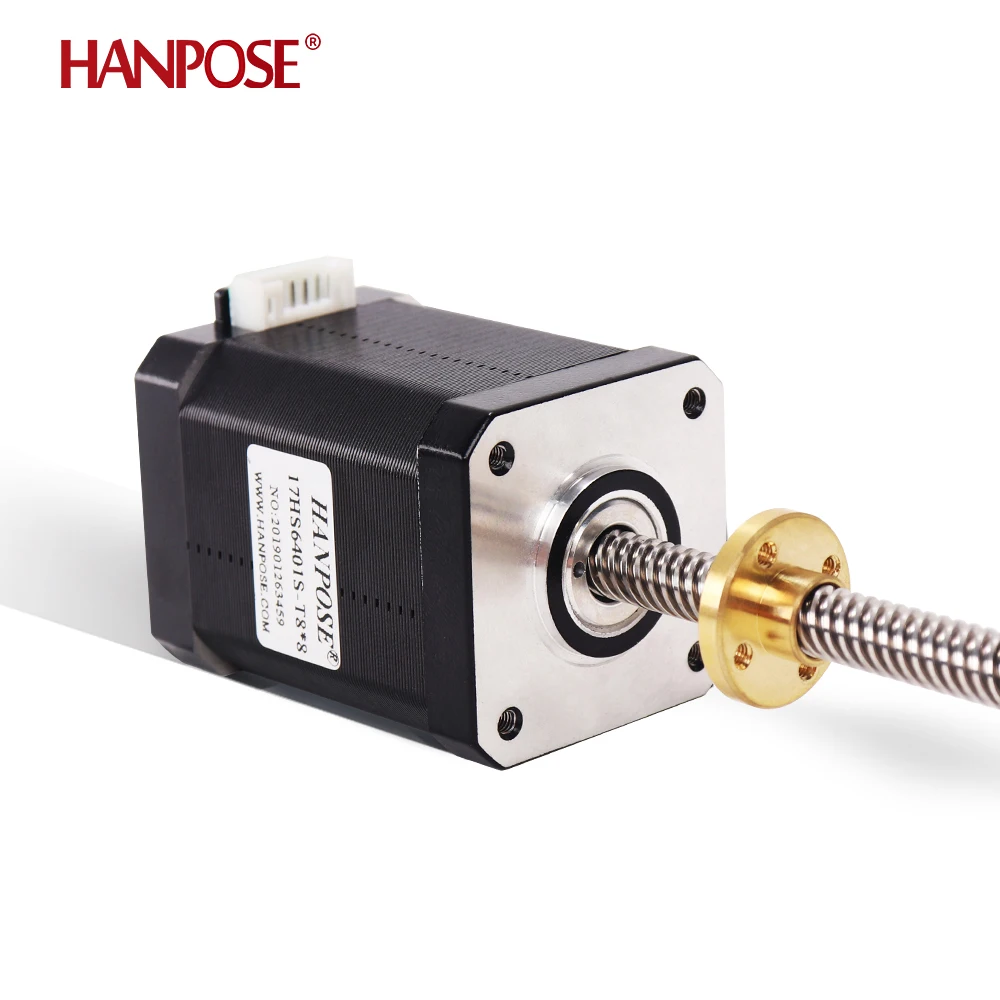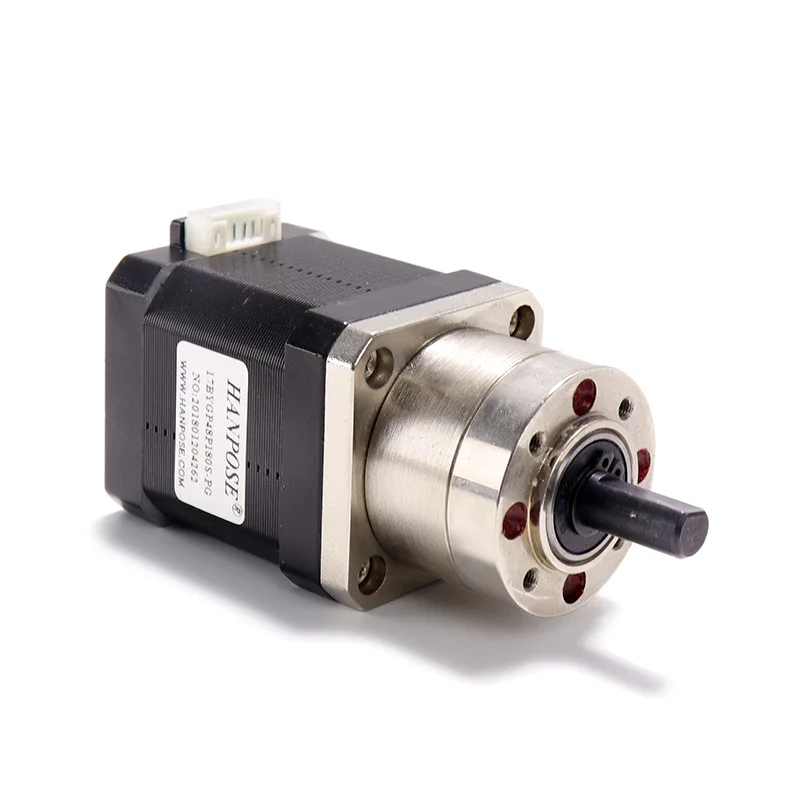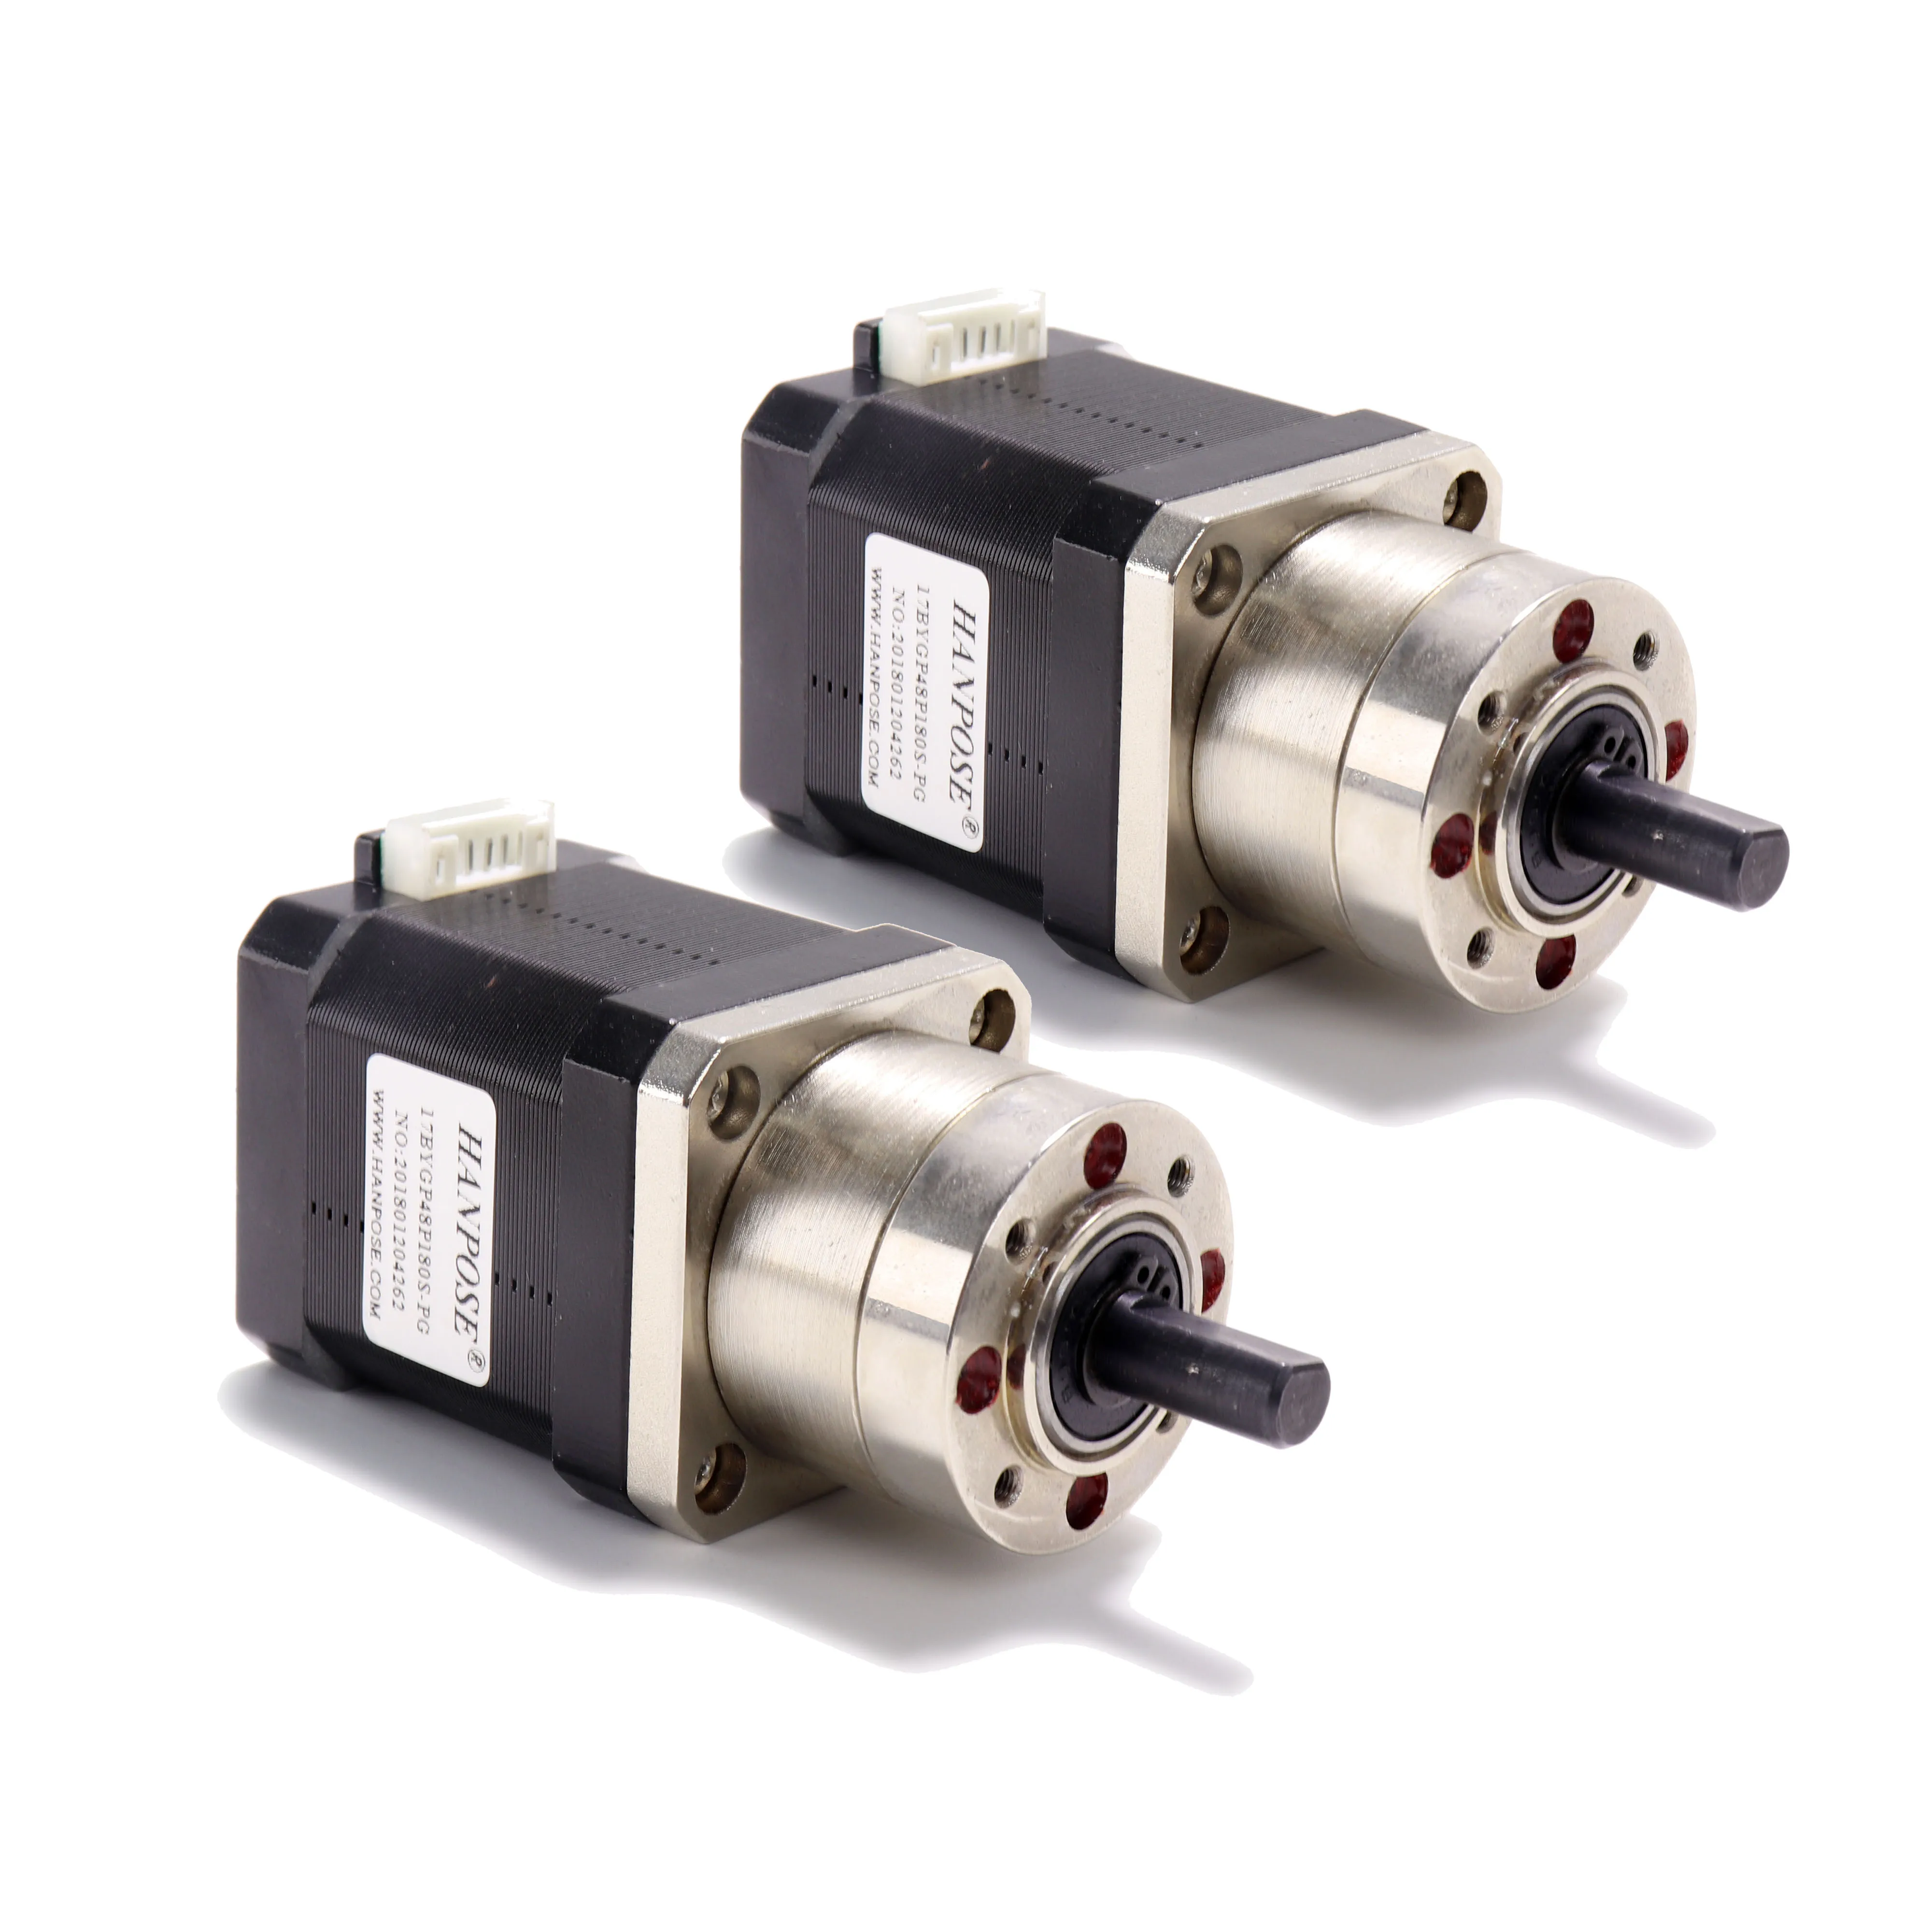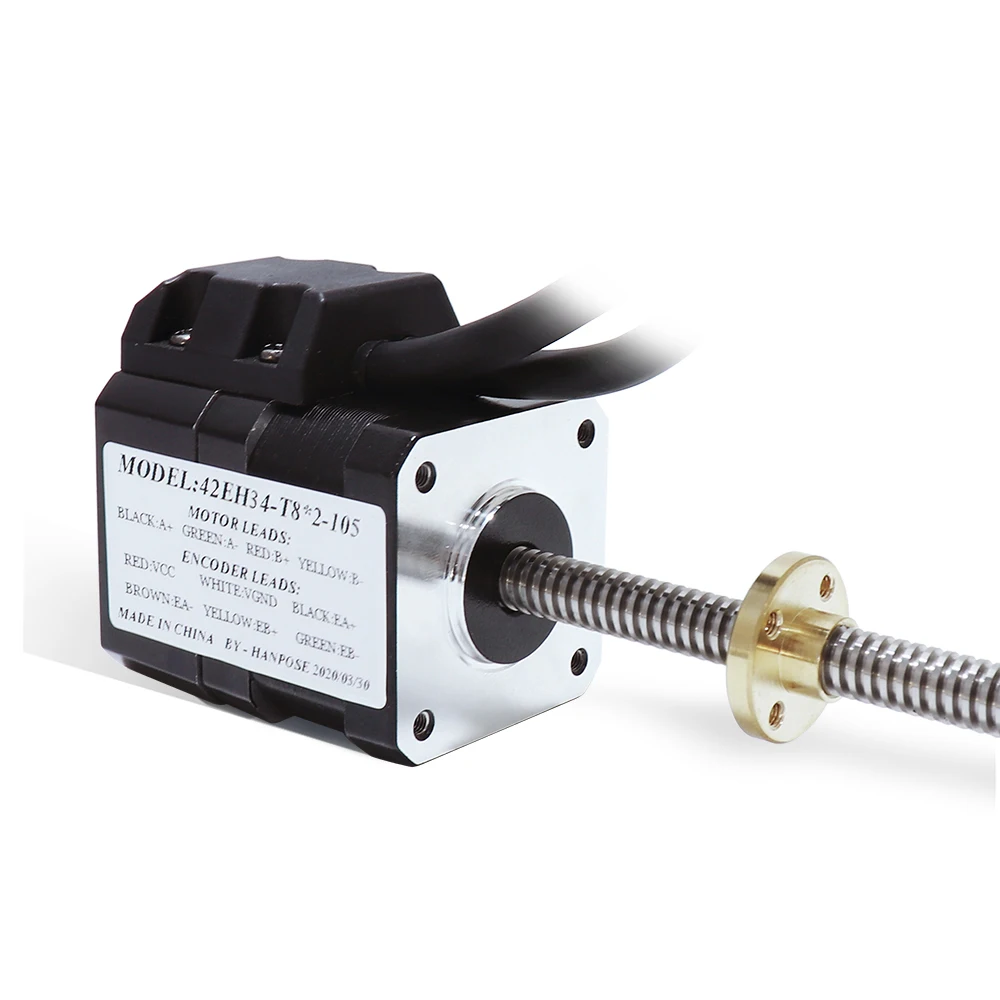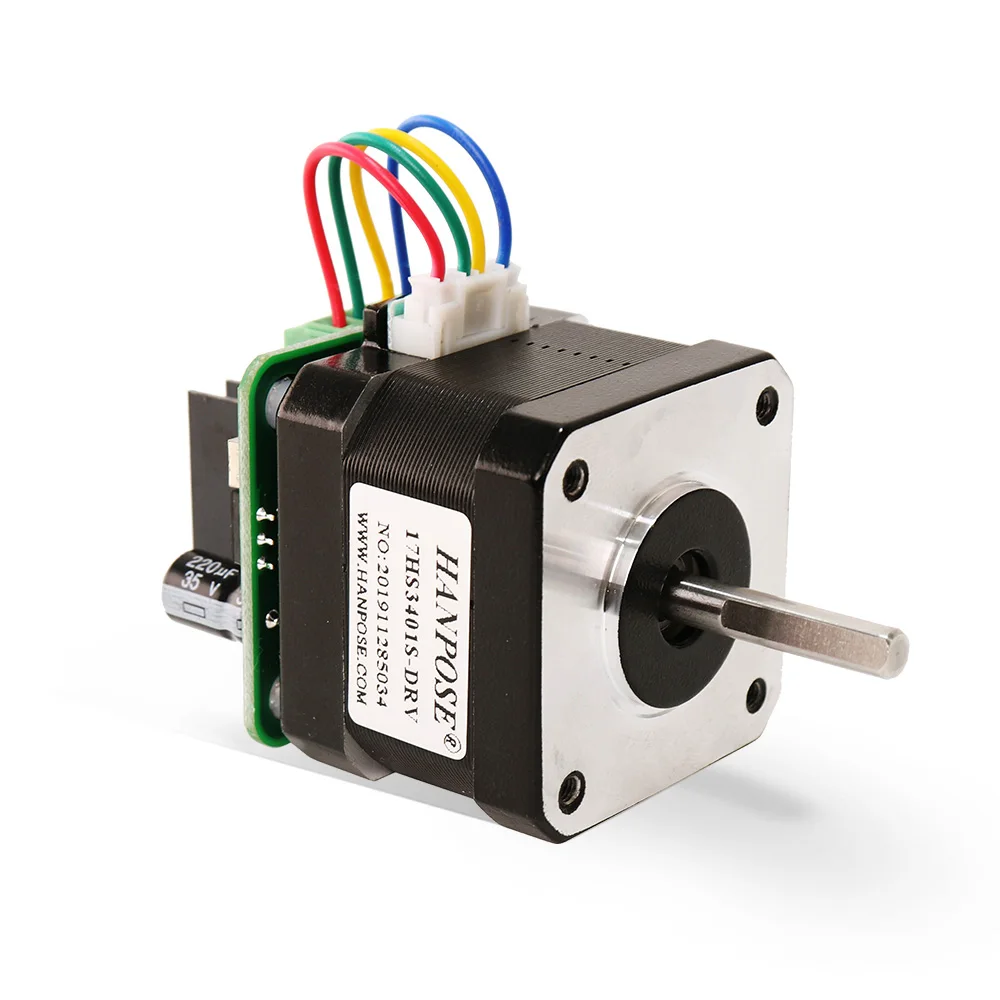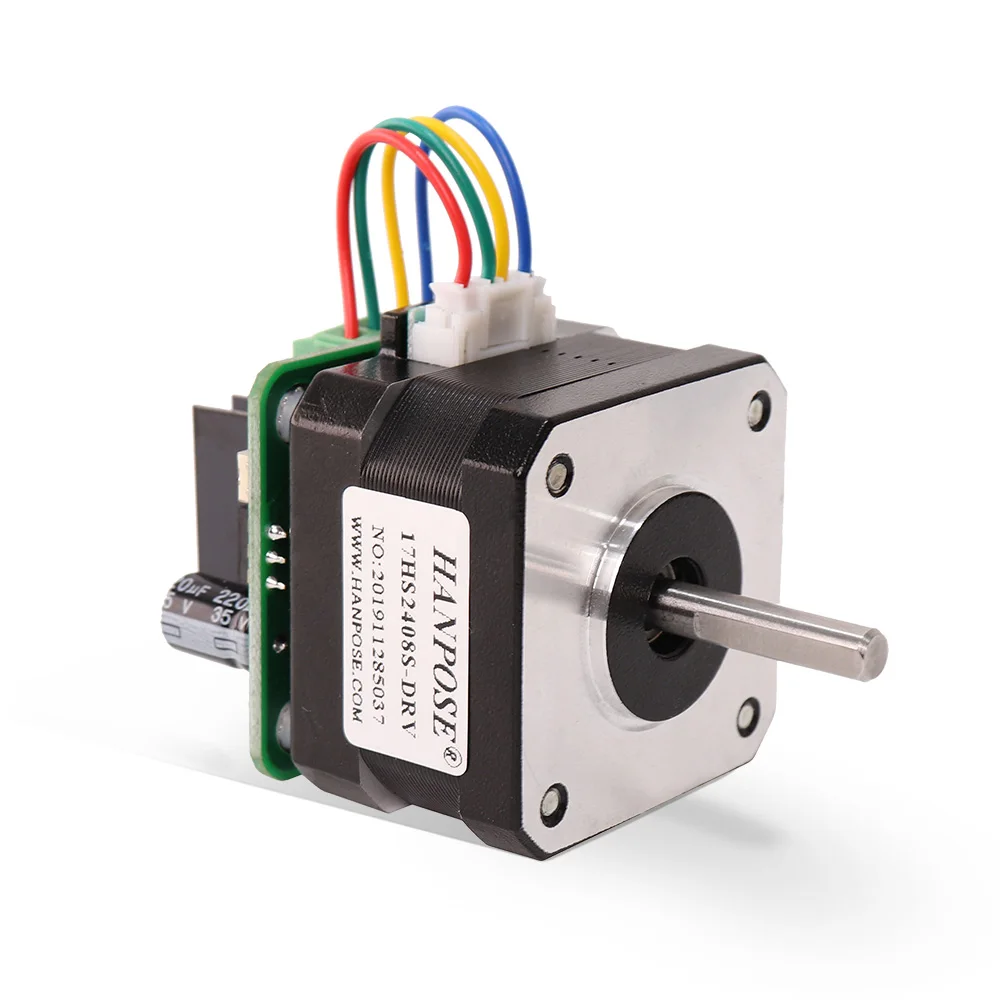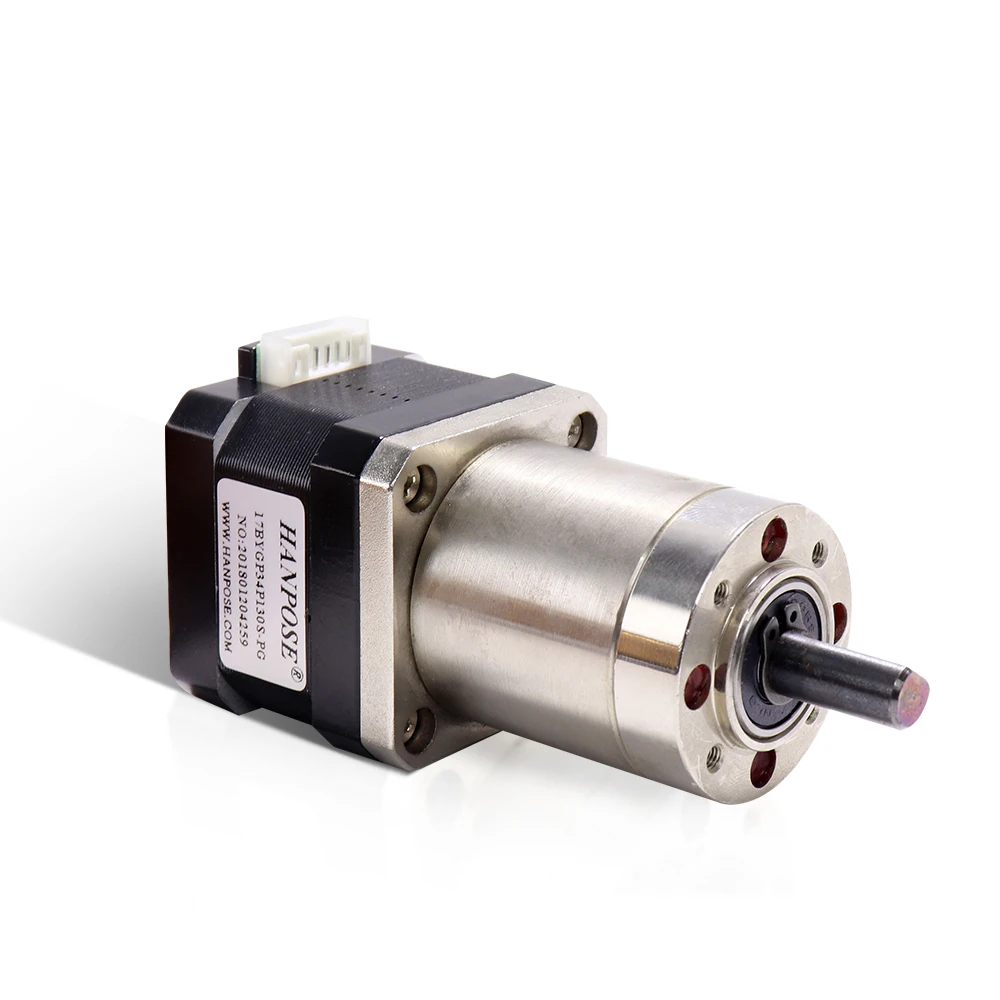
Ymmärtää kuinka robottiaskelmoottori toimii voi olla aluksi hieman vaikeaa, mutta pienen selityksen jälkeen asia onkin varsin yksinkertainen! HANPOSE askelmoottorien valmistajat on pieni, tarkka askelmoottori. Robottiikassa sitä käytetään usein liikkeen ohjaukseen eri osissa robottia, kuten käsivarret ja pyörät.
Askelmoottoreihin liittyy melko paljon sellaista, joka vaikuttaa siihen, miten ne saavat robotin liikkumaan. Moottorin liikkeen toteuttamiseksi sille annetaan sähköisiä pulssisekvenssejä. Nämä pulssit ohjaavat moottoria määrittelemällä sen liikkeen laajuuden ja suunnan. Tämä tarkka liike on syynä siihen, miksi pieni vaiheistajamoottori toimii hyvin robotiikassa, kaikki on tarkkuutta.
Parhaan vaihtelumoottorin valitseminen robotille on keskeistä. Moottorit vaihtelevat nopeudessa, vääntömomentissa ja askelkulmassa. Keskity projektisi erityisvaatimuksiin valittaessa moottoria. HANPOSElla on monenlaista hybrid stepper motor käytettävissä, joita voidaan käyttää useissa robotti-sovelluksissa, joten tutustu tarjontaan, jos etsit jotain muuta.
Vaihtelumoottorien käytöllä robottilaitteissa on monia etuja. Sen tarkkuuden laatu on tärkeää, kun tarvitaan mahdollisimman tarkkaa toimintaa. Ne ovat myös helppoja ohjata ja niiden avulla voidaan suorittaa tiettyjä tehtäviä vähällä vaivalla. Lisäksi tämäntyyppiset moottorit ovat suhteellisen edullisia muihin moottoreihin verrattuna; siksi ne ovat myös kustannustehokkaita projektiisi varten.
Kun olet HANPOSE-robottiinsinööri, sinulla tulee olemaan joitakin perustroubleshooting-taitoja käsiteltäessä tyhjässä sydämessä oleva askelmoottori . Moottorin yleinen ongelma on liian suuren virran aiheuttama ylikuumeneminen. Lisäksi virheellinen käsittely tai ohjelmointi voivat aiheuttaa "hukkautuneita askelia". Tässä on joitain tyypillisiä ongelmia ja niiden ratkaisuja, jotka voivat esiintyä robotissasi, sekä miten voit estää niitä.
Tervetuloa HANPOSEen, Kiinan askelmotorien valmistuslaitokseen! Tarjoamme laajaa valikoimaa moottoreista, uuden tekniikan kehittämistä ja moottorien soveltamisalaa.
Yhteyshenkilö: Wendy
Baiyun-alue, Guangzhoun kaupunki, Guangdongin provinssi, Kiina
Copyright © Guangzhou HANPOSE 3D Technology Co., Ltd. Kaikki oikeudet pidätetään. Tietosuojakäytäntö Blogi
 EN