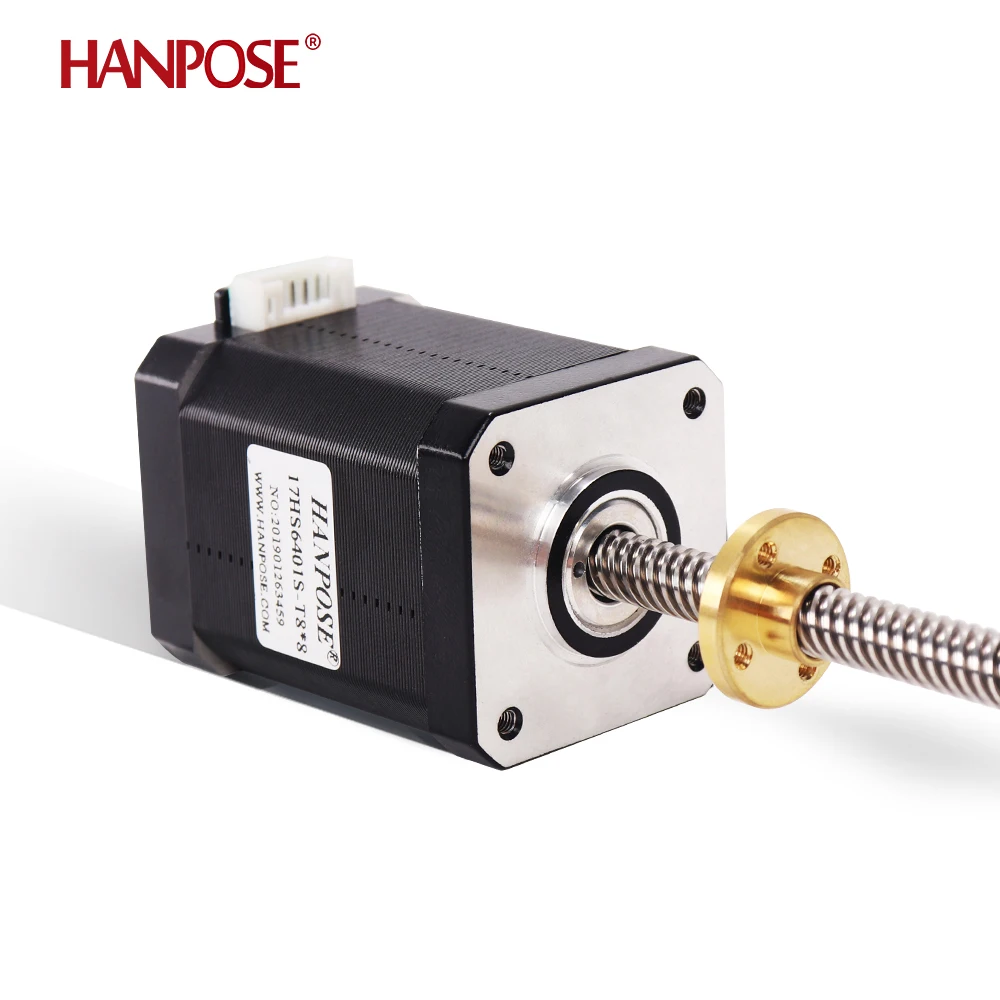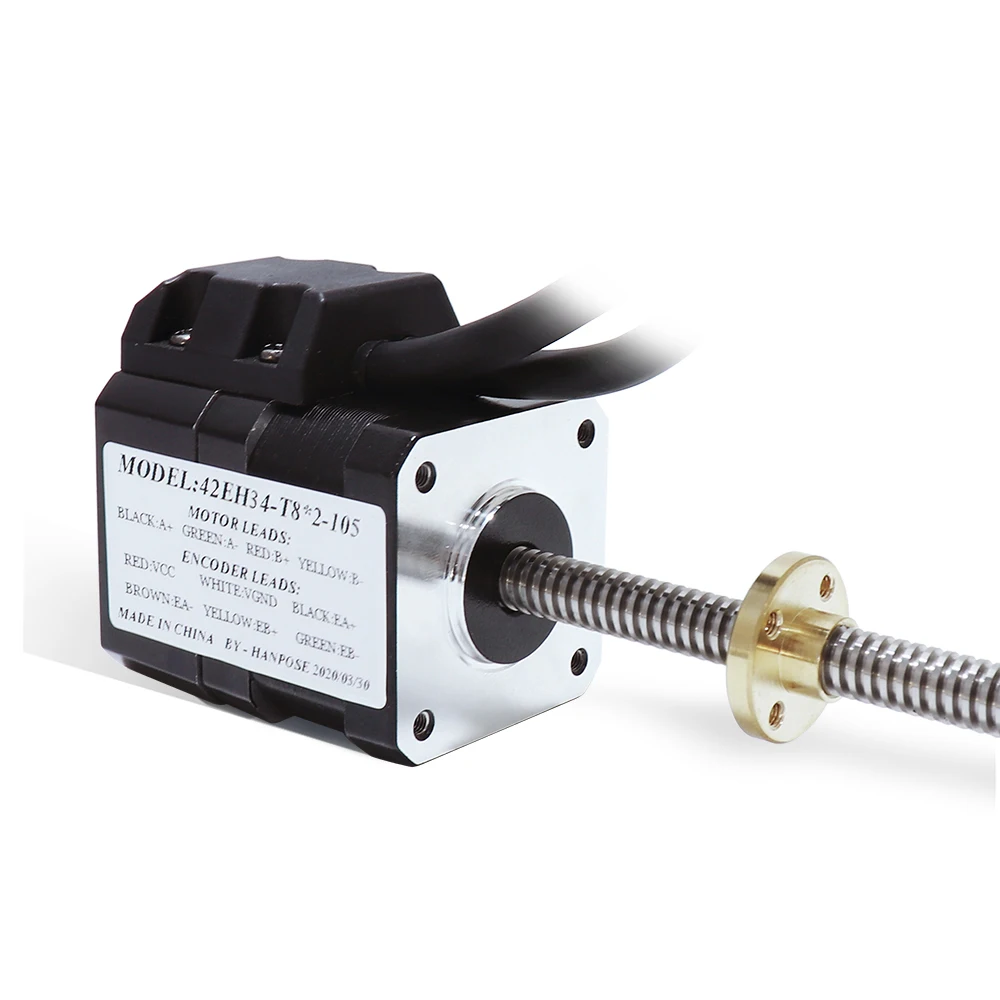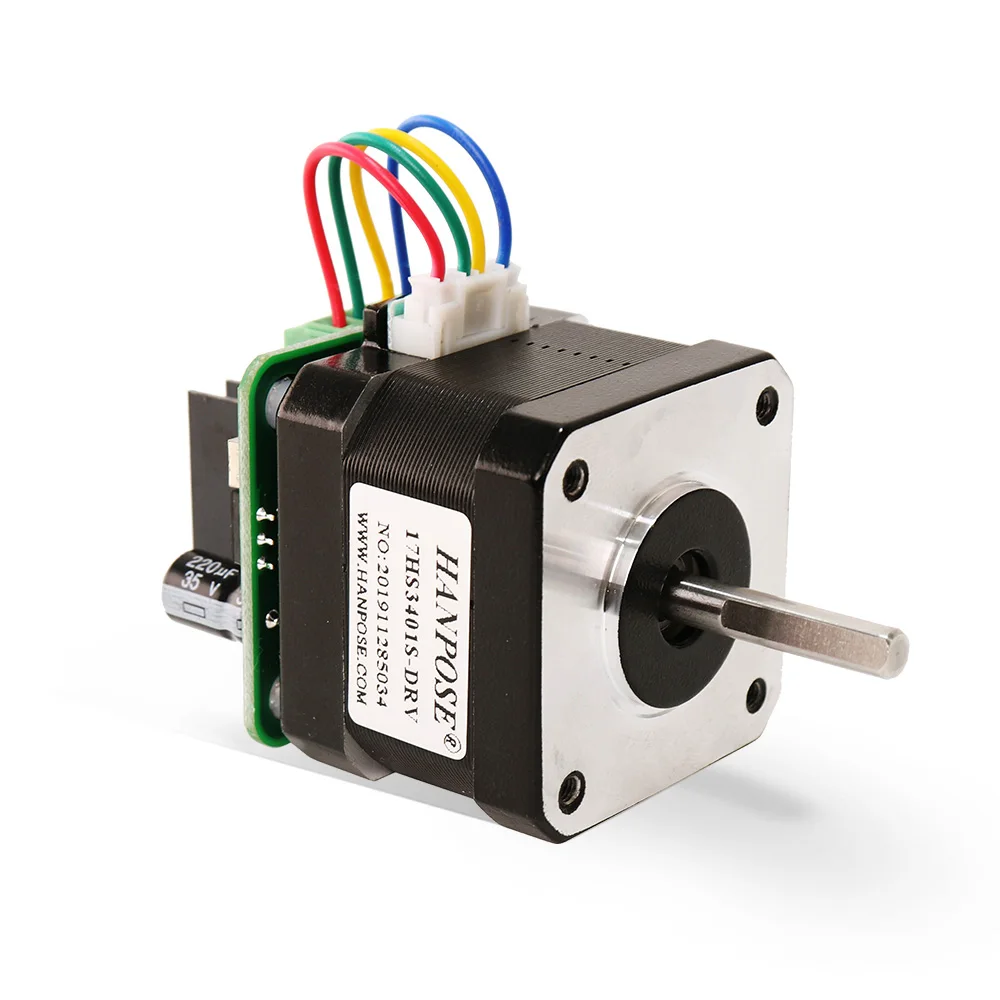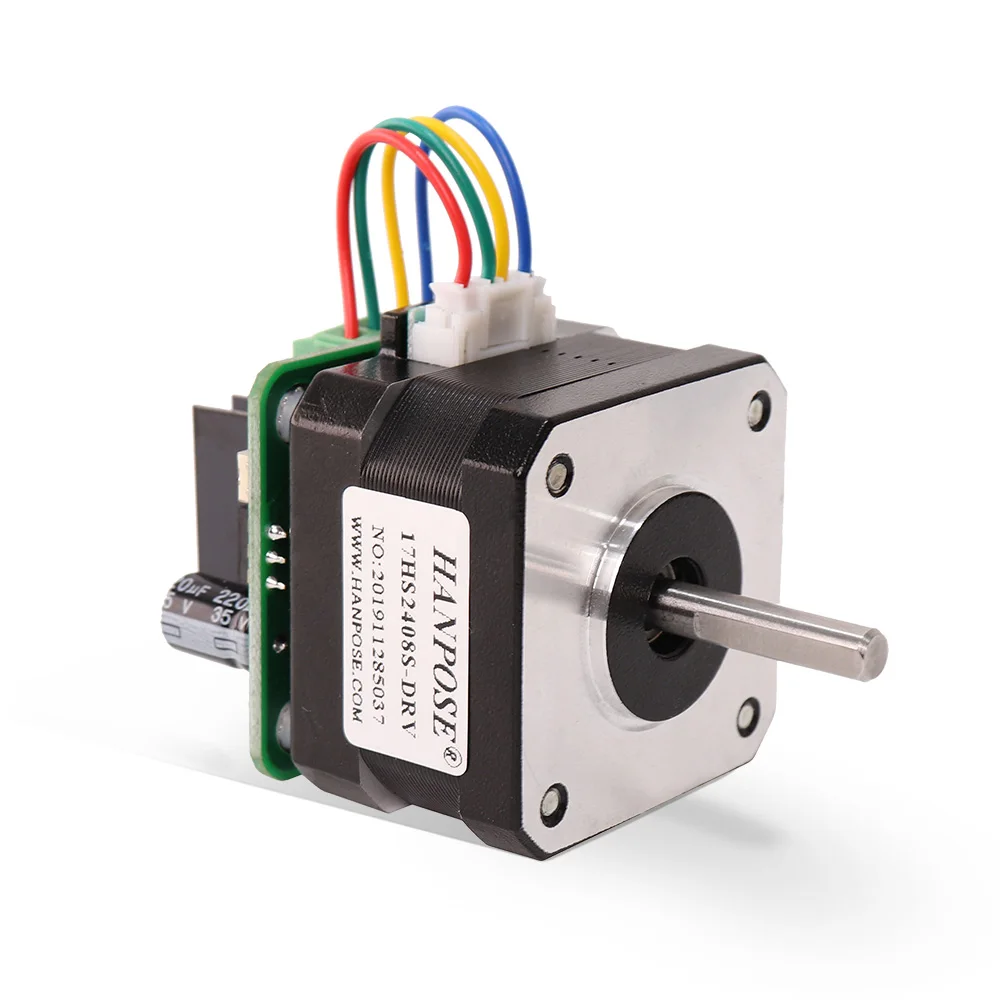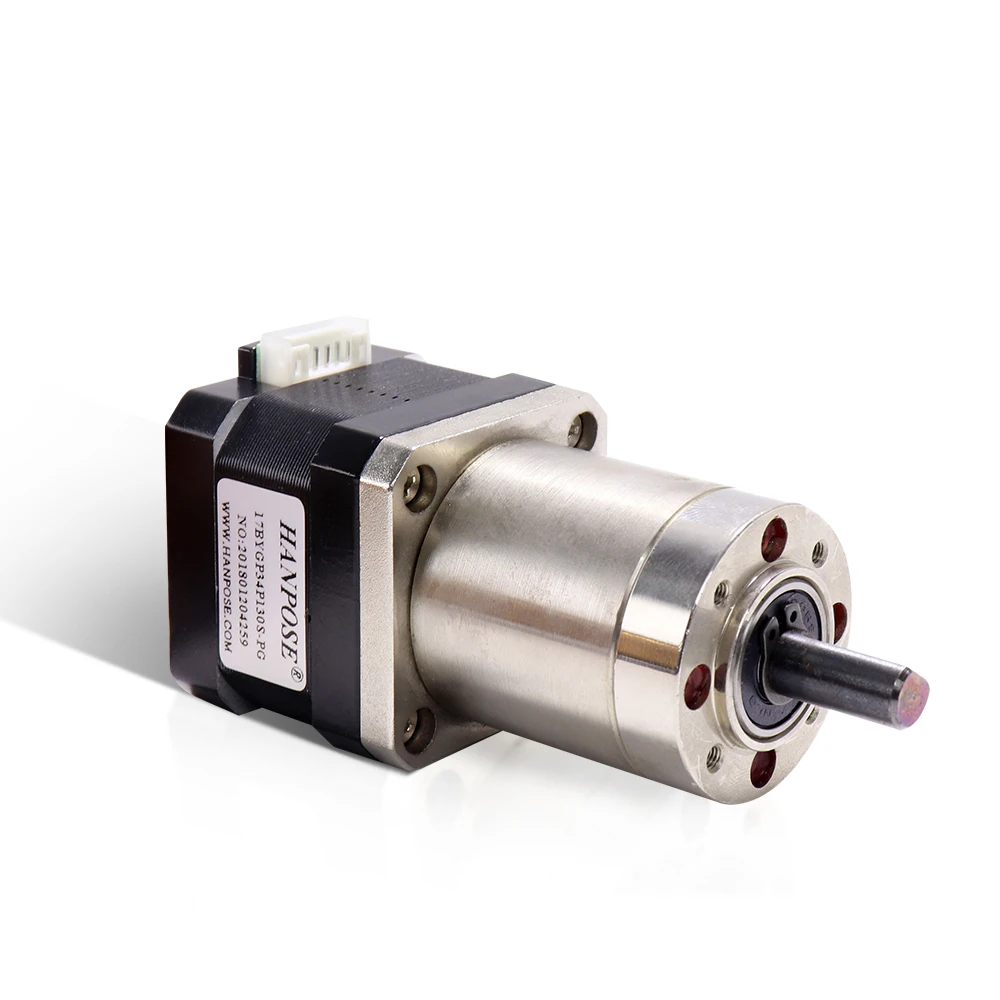
Begrijpen hoe een robotstappermotor werkt kan soms iets moeilijk te bevatten zijn, maar met een beetje uitleg is het eigenlijk heel eenvoudig! Een HANPOSE fabrikanten van stappermotoren is een kleine, nauwkeurige stappermotor. In de robotica wordt deze vaak gebruikt om bewegingen in verschillende delen van de robot, zoals armen en wielen, te programmeren.
Er zit nogal wat achter de manier waarop stappenmotoren de beweging van een robot aandrijven. De beweging van de motor wordt gerealiseerd door een elektrische pulsreeks aan de motor toe te passen. Deze pulsen geven de motor aan hoe ver hij moet bewegen en in welke richting. Deze exacte beweging is waarom een kleine stappenmotor uitstekend werkt voor robotica, het draait allemaal om precisie.
Het kiezen van de juiste stappenmotoren voor een robot is essentieel. Motoren verschillen in snelheid, koppel en stap hoek. Richt u op de specifieke vereisten van uw project bij het kiezen van een motor. HANPOSE heeft diverse hybrid stepper motor beschikbaar die kunnen worden gebruikt in meerdere robottoepassingen, dus neem een kijkje als u iets anders zoekt.
Er zijn veel voordelen van het gebruik van stappenmotoren voor robottoepassingen. De precisie ervan is belangrijk wanneer iets zo nauwkeurig mogelijk moet zijn. Ze zijn ook eenvoudig te bedienen en kunnen geprogrammeerd worden om bepaalde taken uit te voeren zonder veel moeite. Bovendien zijn dit soort motoren relatief goedkoper dan andere motoren en dus kostenefficiënt voor uw project.
Als u een HANPOSE robotbouwer bent, moet u over enkele basiskennis beschikken voor probleemoplossing wanneer u te maken heeft met hollow shaft stepper motor . Een van de gebruikelijke problemen voor een motor is oververhitting door overbelasting. Daarnaast zijn er "slippende stappen" die worden veroorzaakt door verkeerd omgaan met draad of onjuiste programmering. Hieronder vindt u enkele veelvoorkomende problemen en oplossingen die kunnen optreden in uw robot, en hoe u deze kunt voorkomen.
Welkom bij HANPOSE, stepper motor productiebedrijf in China! We bieden een uitgebreid assortiment aan motor modellen, nieuwe technologie ontwikkeling. motor toepassing breder
Contactpersoon: Wendy
Baiyun District, Guangzhou City, Guangdong Province, China
Copyright © Guangzhou HANPOSE 3D Technology Co., Ltd. Alle rechten voorbehouden Privacybeleid Blog
 EN