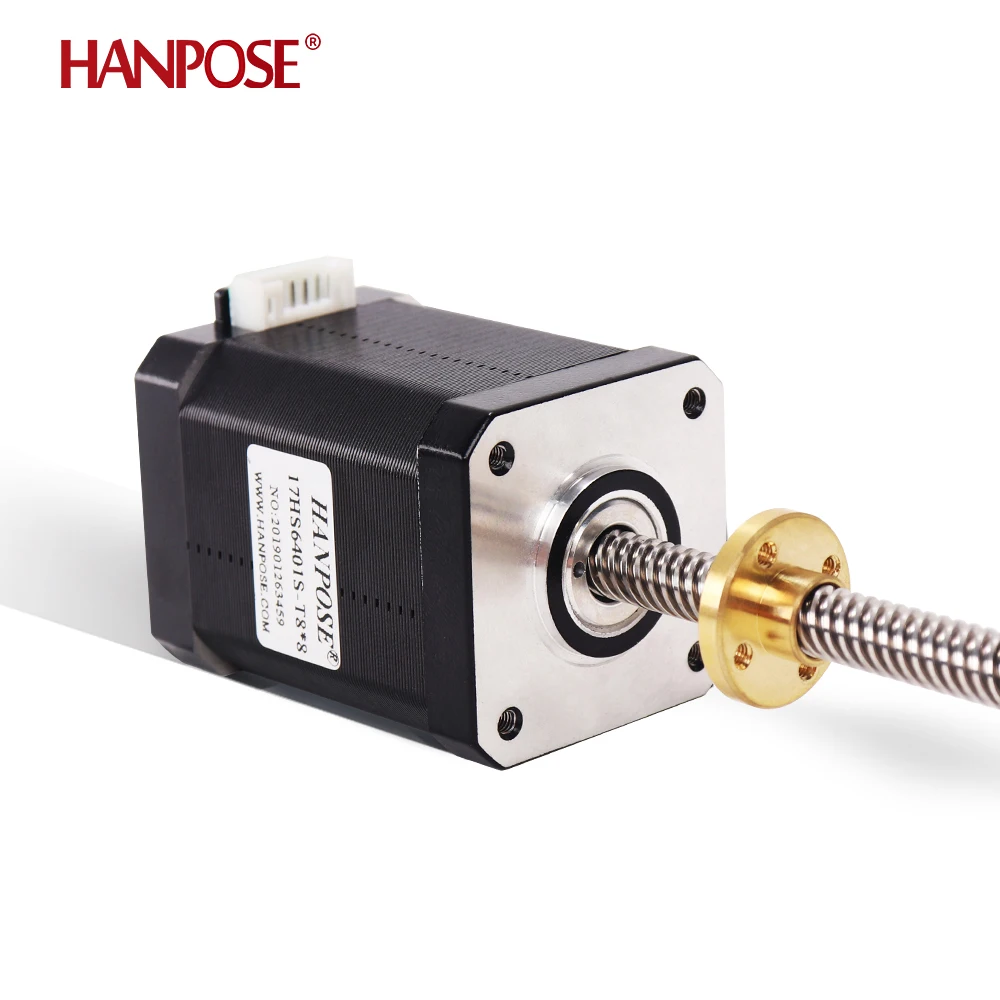
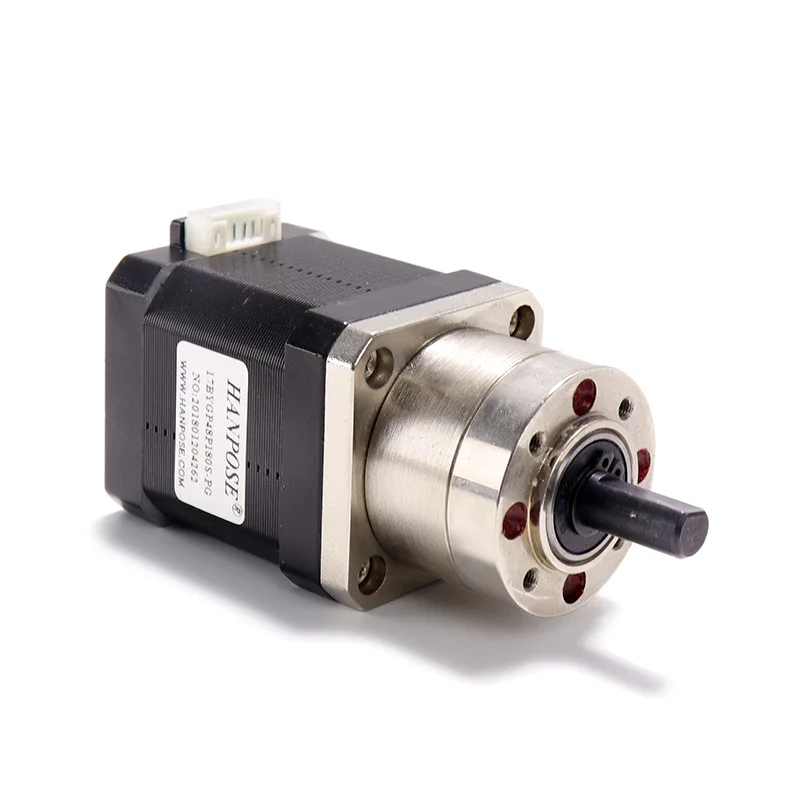
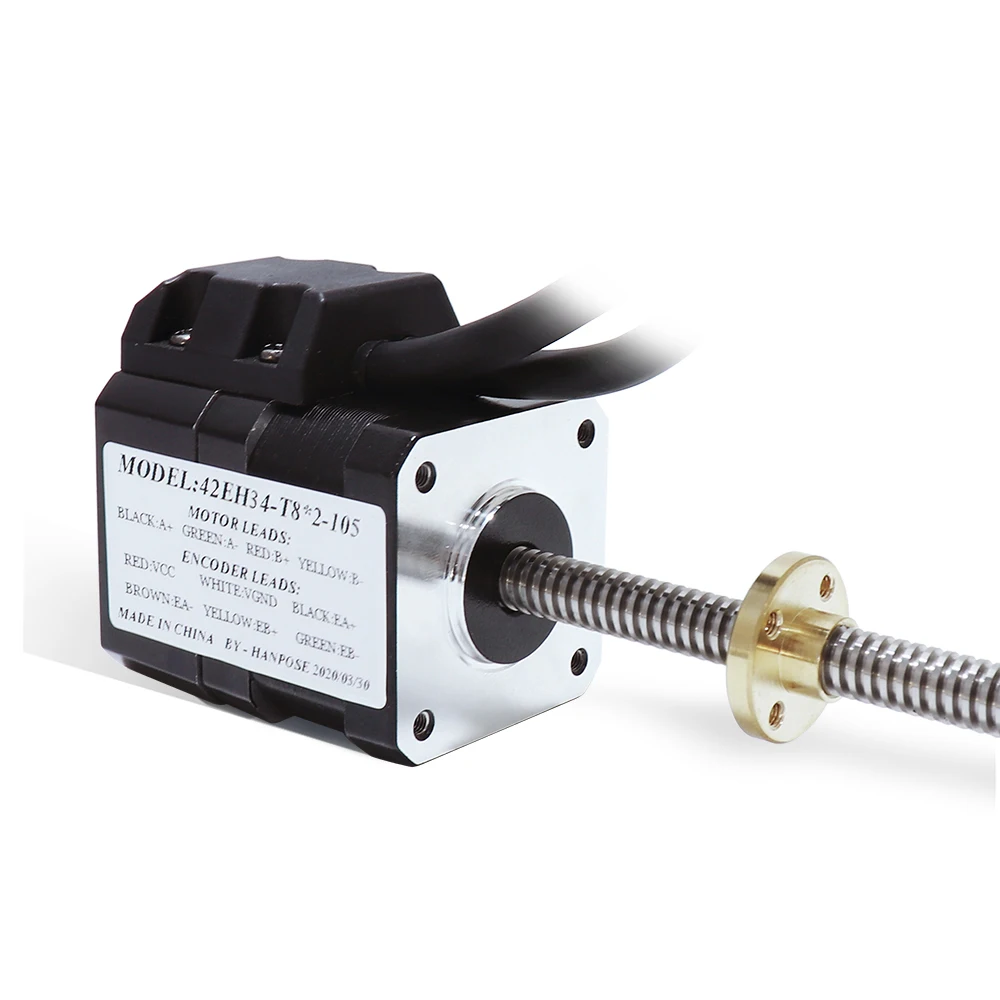
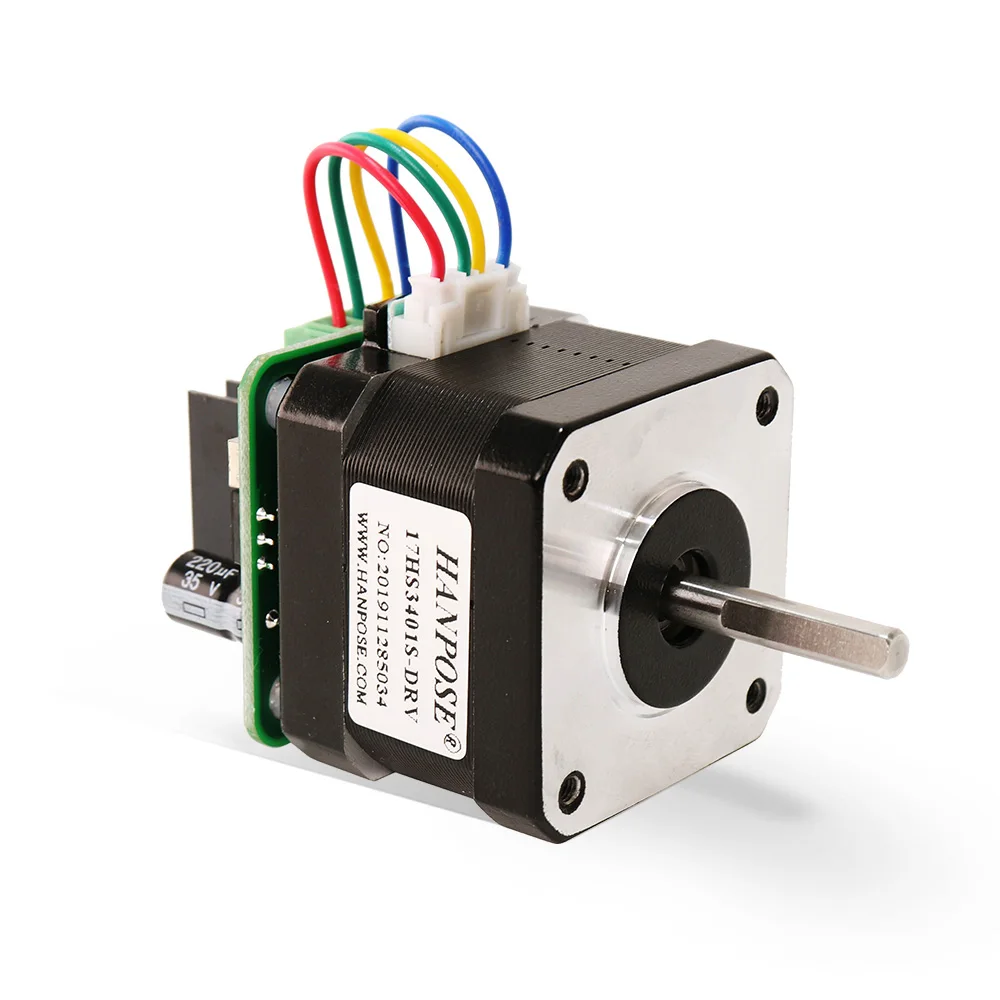
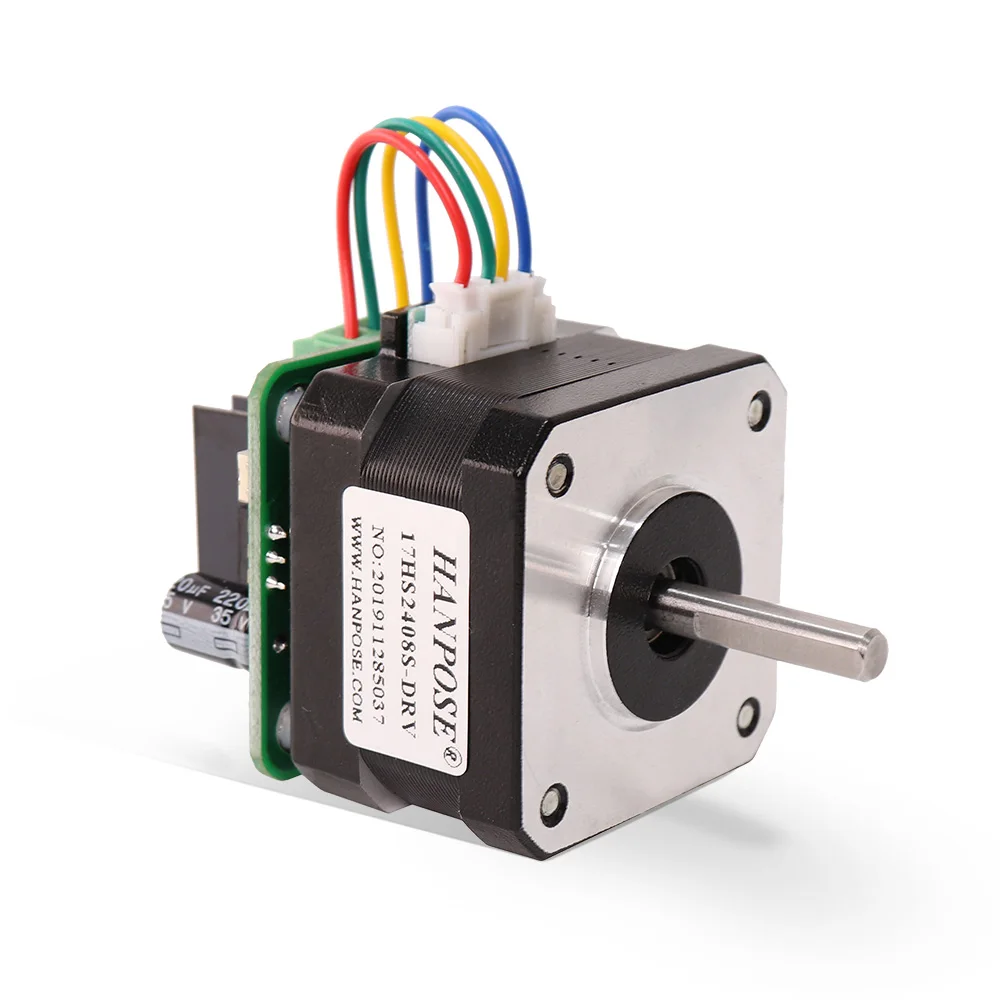
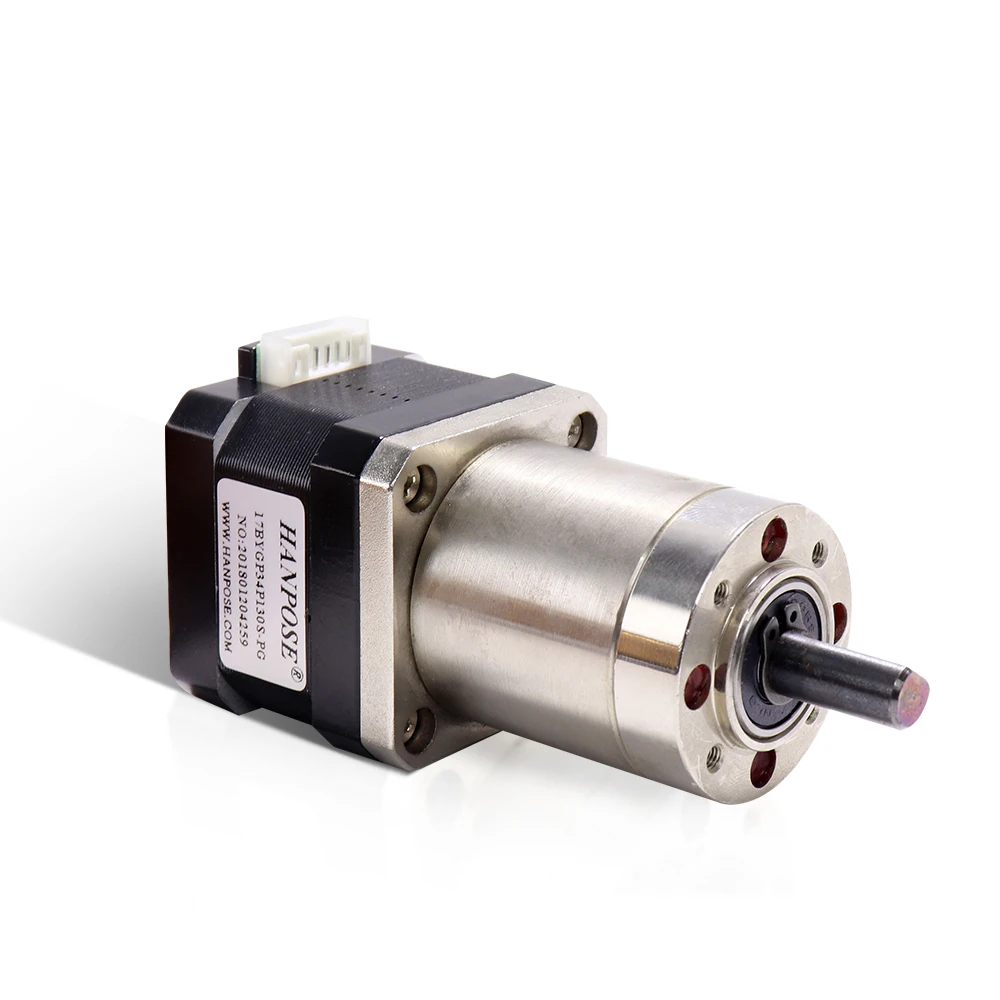
At forstå, hvordan en robots stepmotor fungerer, kan nogle gange være lidt svært at forstå, men med en lille forklaring er det faktisk ret simpelt! En HANPOSE producenter af stepmotorer er en lille, præcis stepmotor. I robotteknik bruges den ofte til at programmere bevægelse i forskellige dele af robotten, såsom arme og hjul.
Der er ret meget, der indgår i den måde, trinmotorer driver en robots bevægelse. Motorens bevægelse opnås ved at påsætte en elektrisk impulsrække til motoren. Disse impulser instruerer motoren om, hvor langt den skal bevæge sig og i hvilken retning. Denne nøjagtige bevægelse er grunden til, at lille stepmotor fungerer godt til robotter, det handler om præcision.
At vælge de bedste stepper-motorer til en robot er afgørende. Motorer varierer i hastighed, drejningsmoment og stepvinkel. Fokuser på projektets specifikke krav, når du vælger en motor. HANPOSE har en række hybrid stepper motor tilgængelige, som kan bruges i flere robotapplikationer, så kig forbi, hvis du leder efter noget andet.
Der er mange fordele ved at anvende stepper-motorer til robotter. Dens præcision er vigtig, når man har brug for noget, der skal være så nøjagtigt som muligt. De er også nemme at styre og kan programmeres til at udføre bestemte opgaver uden stor besvær. Desuden er denne type motorer relativt billigere sammenlignet med andre motorer, hvorfor det også er økonomisk fordelagtigt for mit projekt.
Når du er en HANPOSE robotbygger, skal du have nogle basale fejlsøgningsfærdigheder, når du arbejder med hul akse stepper motor . En af de almindelige problemer for en motor er overophedning på grund af overstrøm. Derudover opstår der "sledede trin" pga. fejlhåndtering af ledningerne eller forkert programmering. Her er nogle af de typiske problemer og deres løsninger, som kan opstå i din robot, og hvordan du kan forhindre dem.
Velkommen til HANPOSE, stepper motor producerende anlæg i Kina! Vi tilbyder en omfattende række motor modeller, ny teknologiudvikling. motor anvendelse bredere
Kontaktperson: Wendy
Baiyun-distrikt, Guangzhou-by, Guangdong-provins, Kina
Copyright © Guangzhou HANPOSE 3D Technology Co., Ltd. Alle rettigheder forbeholdes Privatlivspolitik Blog
 EN