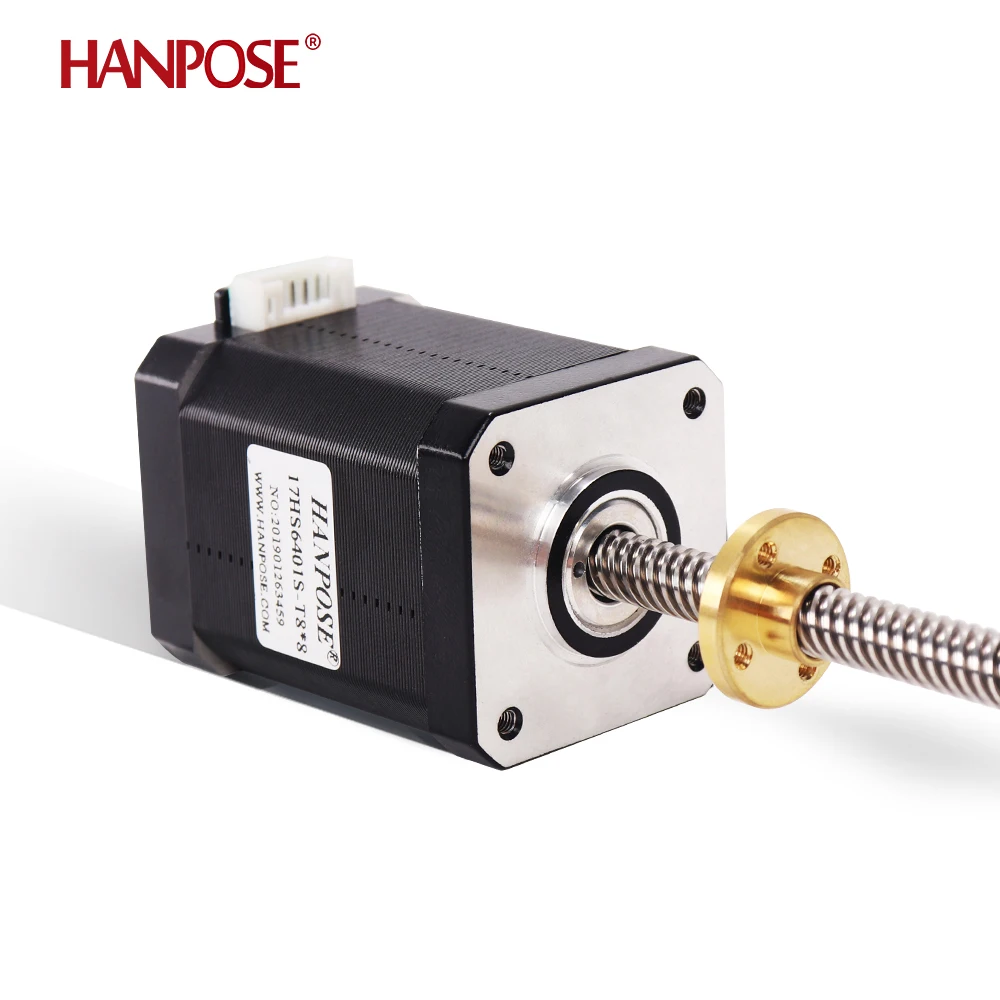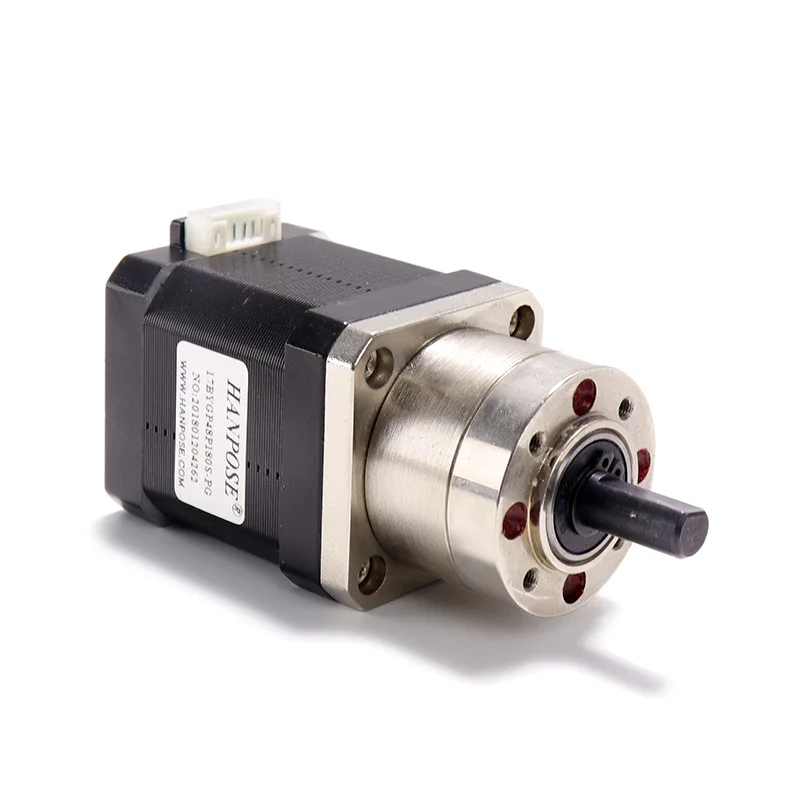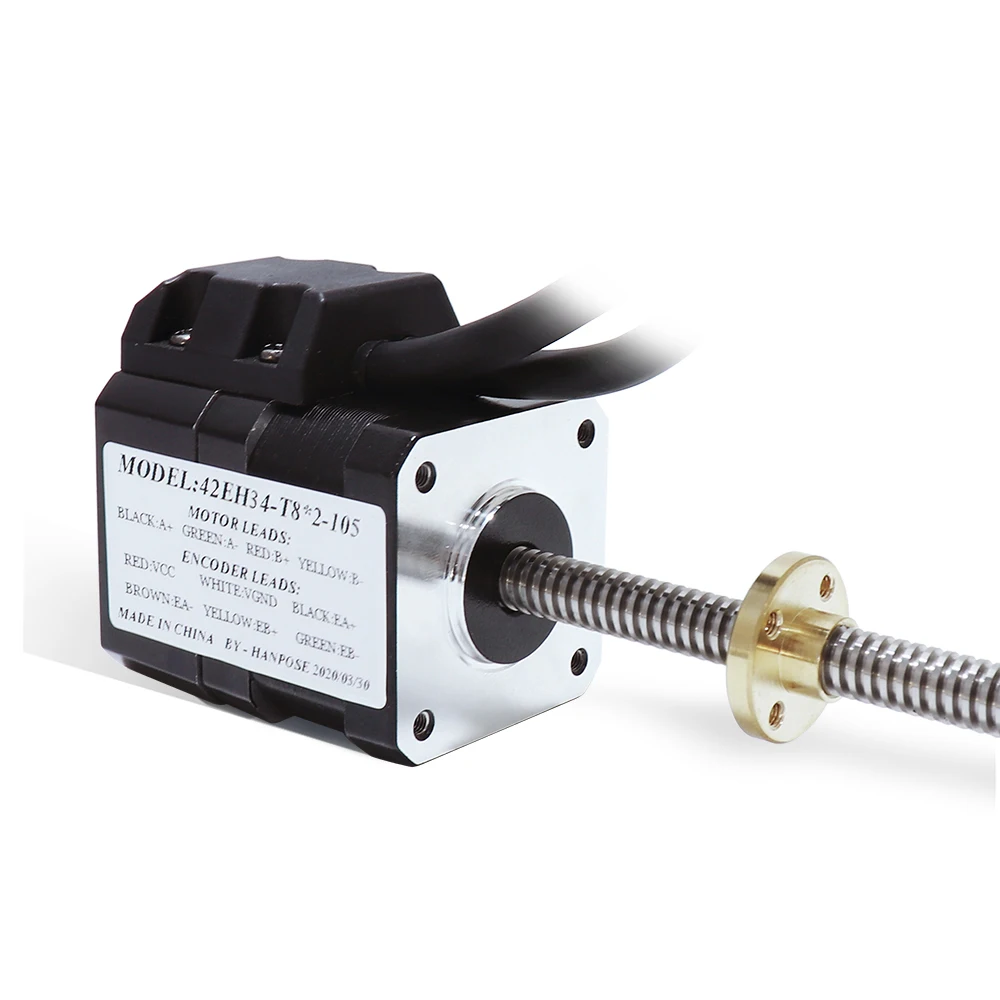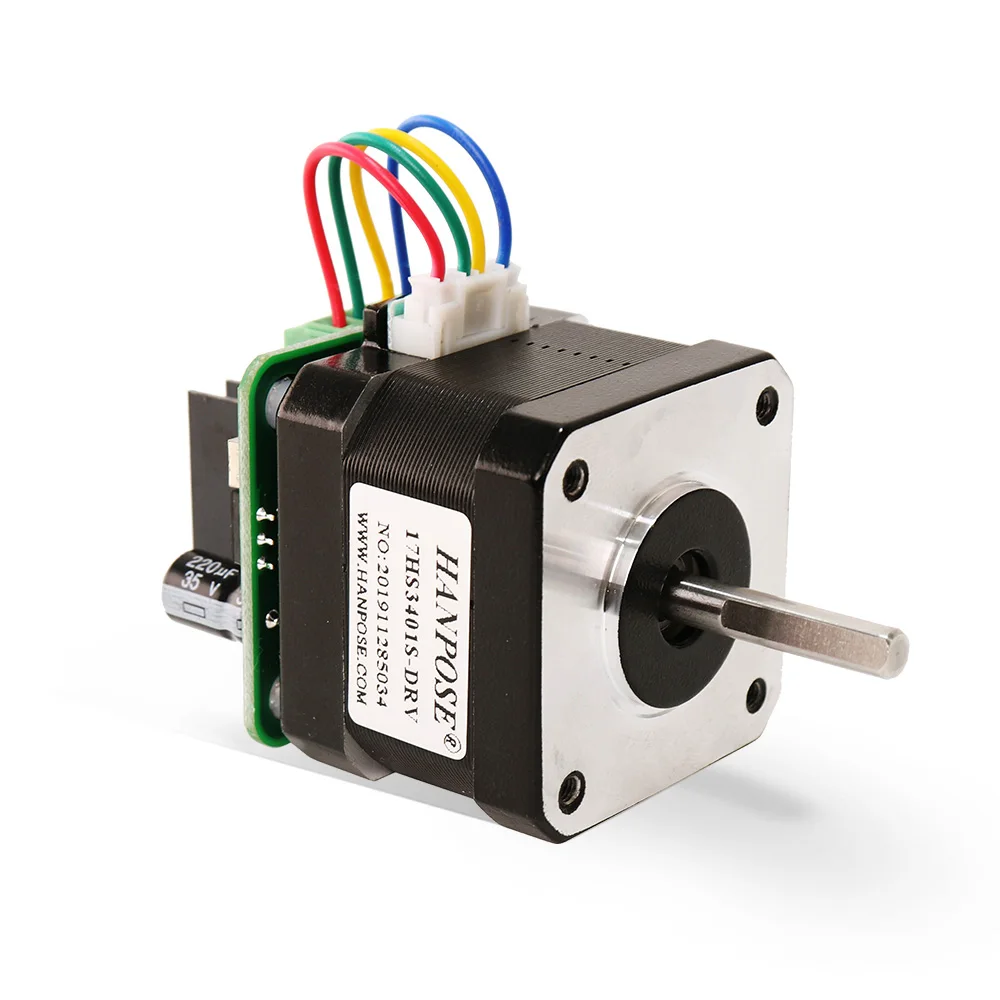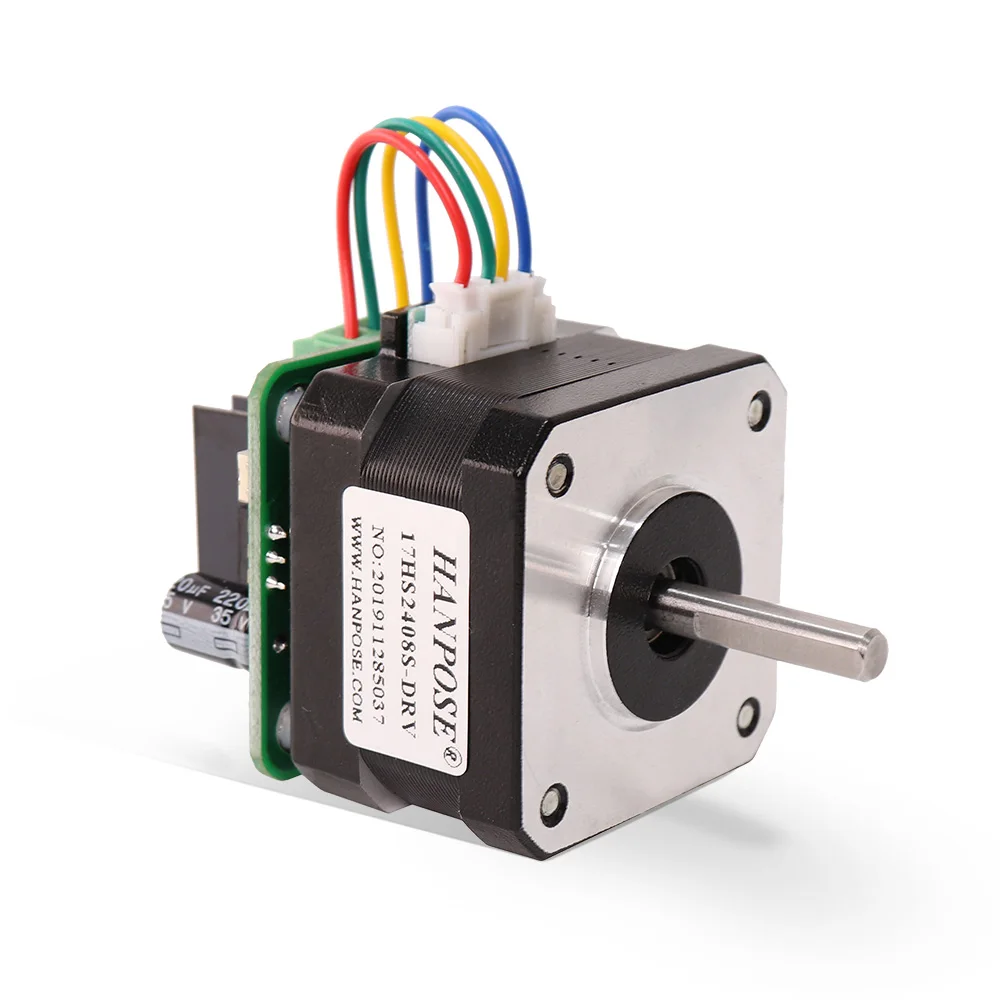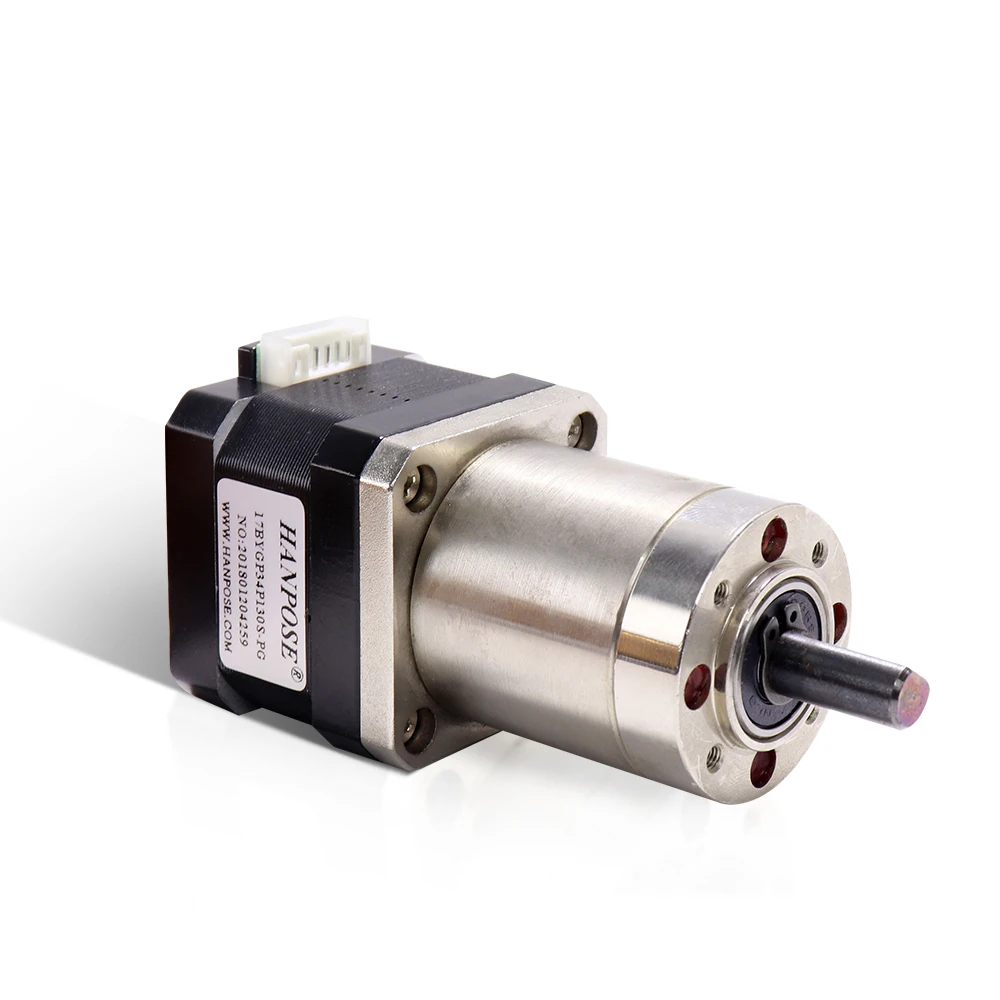
Sellest, kuidas roboti sammumootor töötab, võib mõnikord olla raske aru saada, kuid väikese seletusega on asi tegelikult üsna lihtne! HANPOSE sammumootri tootjad on väike, täpne sammumootor. Robotitehnoloogias kasutatakse seda sageli erinevate osade, nagu näiteks käsivarred ja rattad, liikumise programmeerimiseks.
Sammumootorite abil roboti liikumise tagamiseks läheb kaasa üsna palju asju. Mootori liikumine saavutatakse elektriliste impulsjada rakendamisel mootorile. Need impulssid annavad mootorile juhised, kui kaugele liikuda ja millises suunas. Just see täpne liikumine on põhjus, miks väike sammumootor sobib hästi robotitele, kõik on seotud täpsusega.
Robooti jaoks parimate sammumootorite valik on oluline. Mootorid erinevad kiiruses, pöördemomendis ja sammunurgas. Pöörake tähelepanu oma projekti konkreetsetele nõuetele, kui valida mootorit. HANPOSE-l on mitmesuguseid hübriid-tasev mootor saadaval, mida saab kasutada mitmes robootikarakenduses, seega vaadake ringi, kui otsid midagi muud.
Sammumootorite rakendamisel robootikas on palju eeliseid. Selle täpsuse kvaliteet on oluline siis, kui on vaja midagi võimalikult täpset. Need on ka hõlpsasti juhitavad ja neid saab programmeerida teatud ülesannete tegemiseks ilma suure vaevata. Lisaks on sellised mootorid suhteliselt odavamad kui teised mootorid; seega on see ka kuluefektiivne minu projektile.
Kui oled HANPOSE robootikaehitaja, pead omama mõnda põhilist tõrkeotsingu oskust, kui tegelda tühi telgega sammu mootor . Üks levinud probleem mootori puhul on ülekuumenemine voolu liigse tõttu. Lisaks võivad ebatäpsete sammude tekkimist põhjustada juhtmete vale käsitsemine või vale programmeerimine. Siin on mõned tüüpilised probleemid ja nende lahendused, mis võivad Teie robotis esile tulla ning kuidas neid ennetada.
Tere tulemast HANPOSE'i, Hiina sammu mootorite tootmisele spetsialiseeritud tehasse! Pakume laia valikut mootorimudelitest, uue tehnoloogia arendamist ja võimaldame mootorite kasutamist laiemal alal.
Kontaktisik: Wendy
Baiyun piirkond, Guangzhou linn, Kanton provintz, Hiina
Autoriõigus © Guangzhou HANPOSE 3D Technology Co., Ltd. Kõik õigused kaitstud Privaatsuspoliitika Blogi
 EN